
 EN
 AR
 CS
 NL
 FR
 DE
 IT
 JA
 KO
 PL
 PT
 RU
 ES
 UK
 TH
 TR


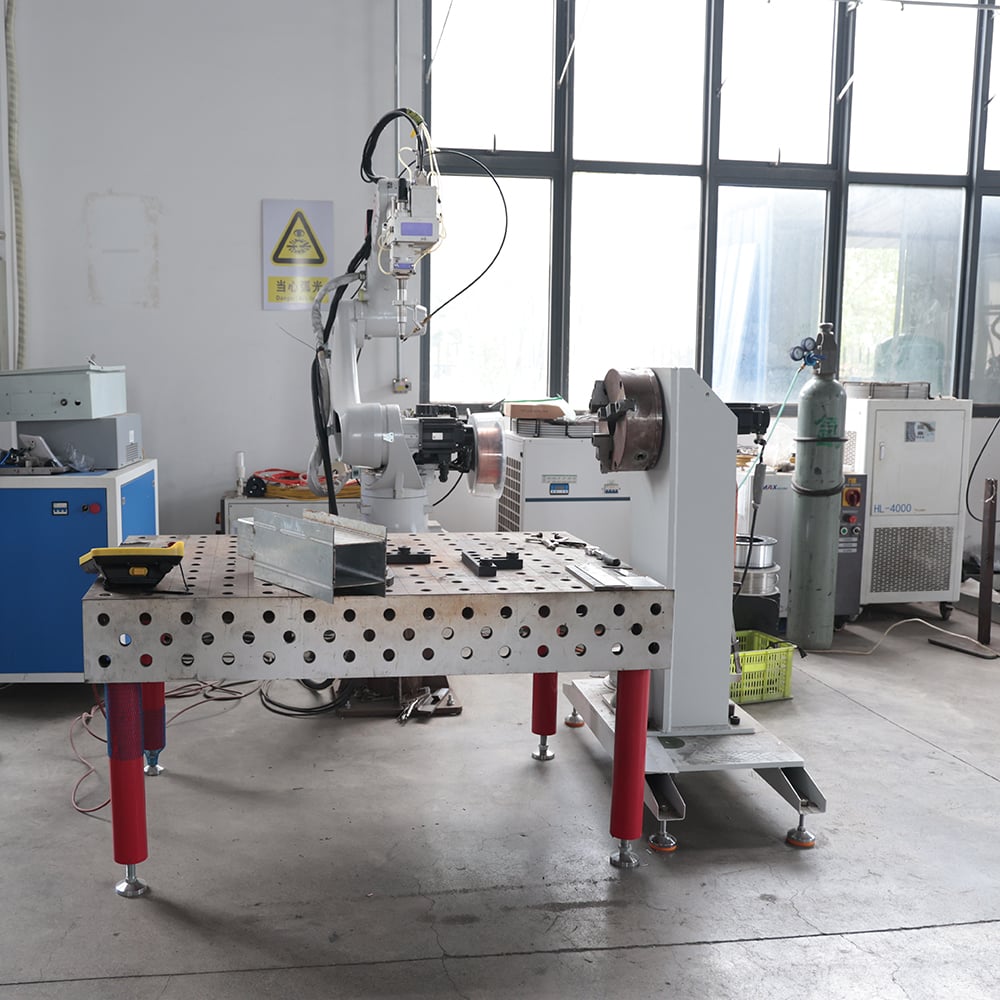
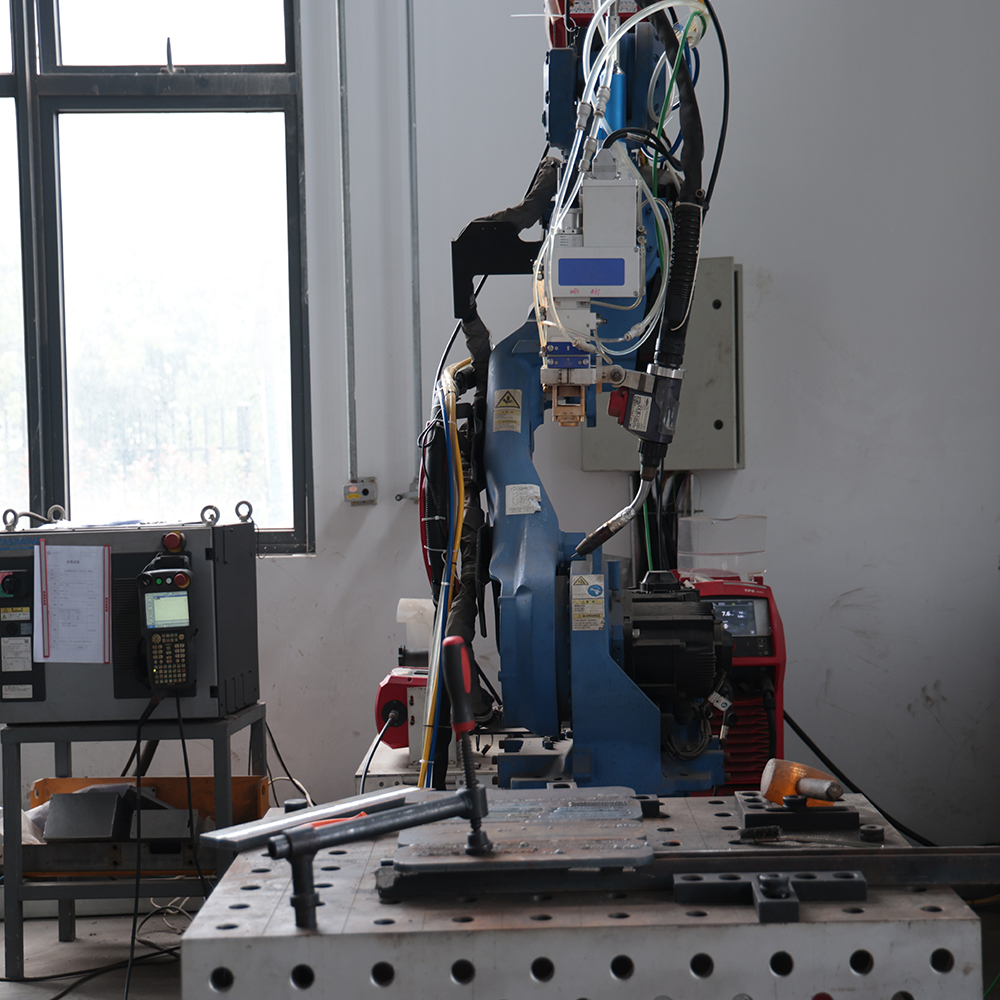
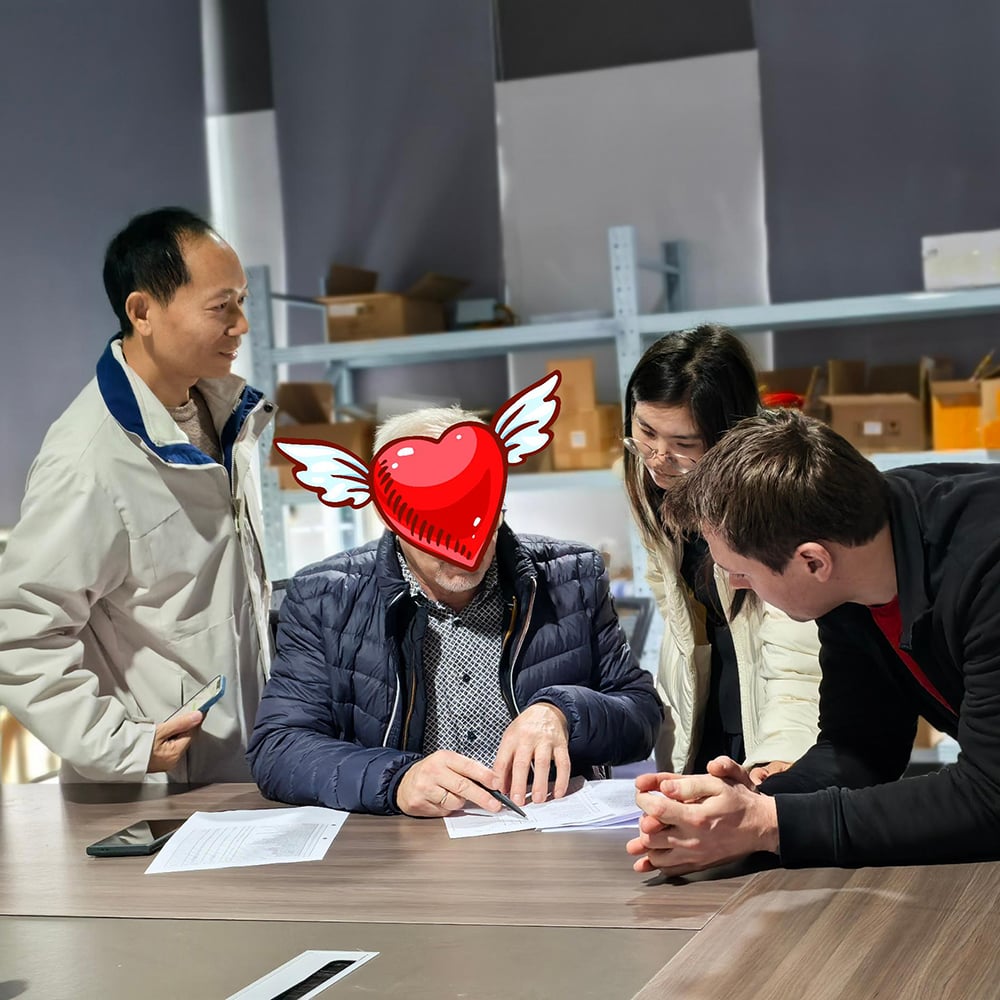
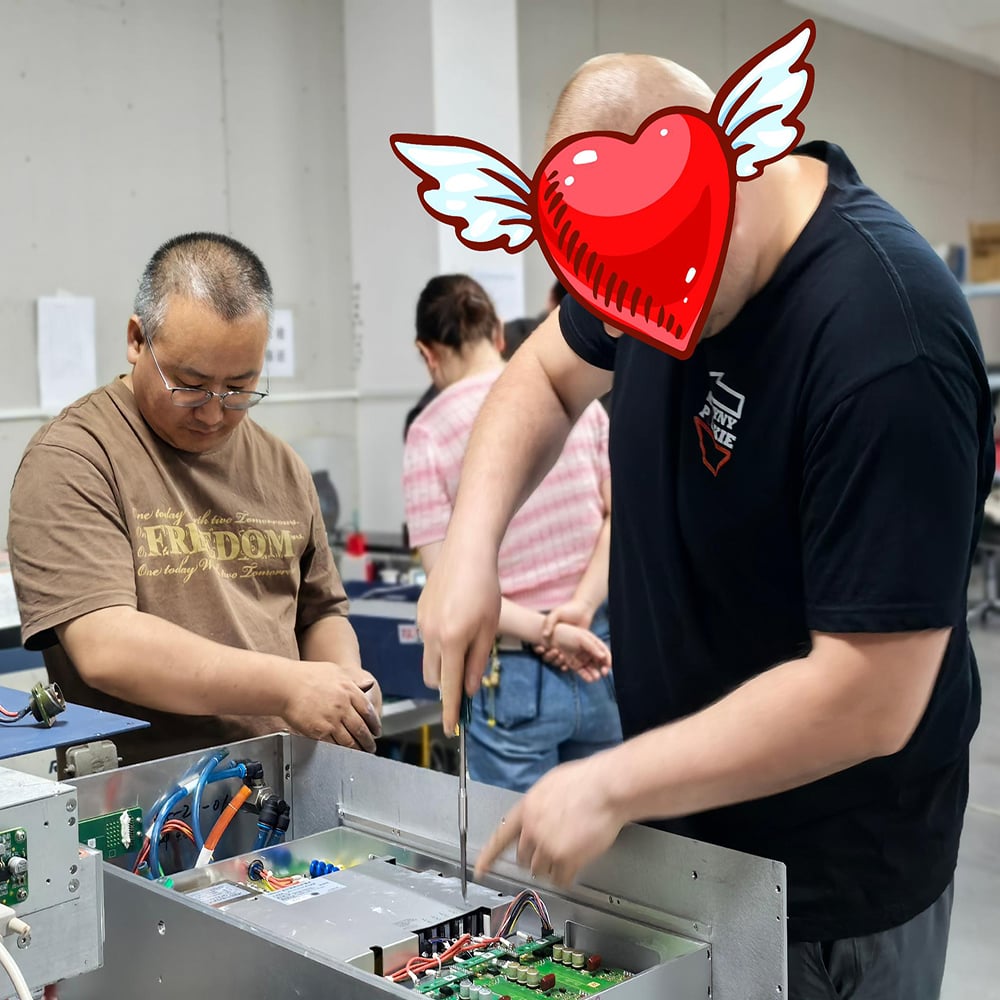
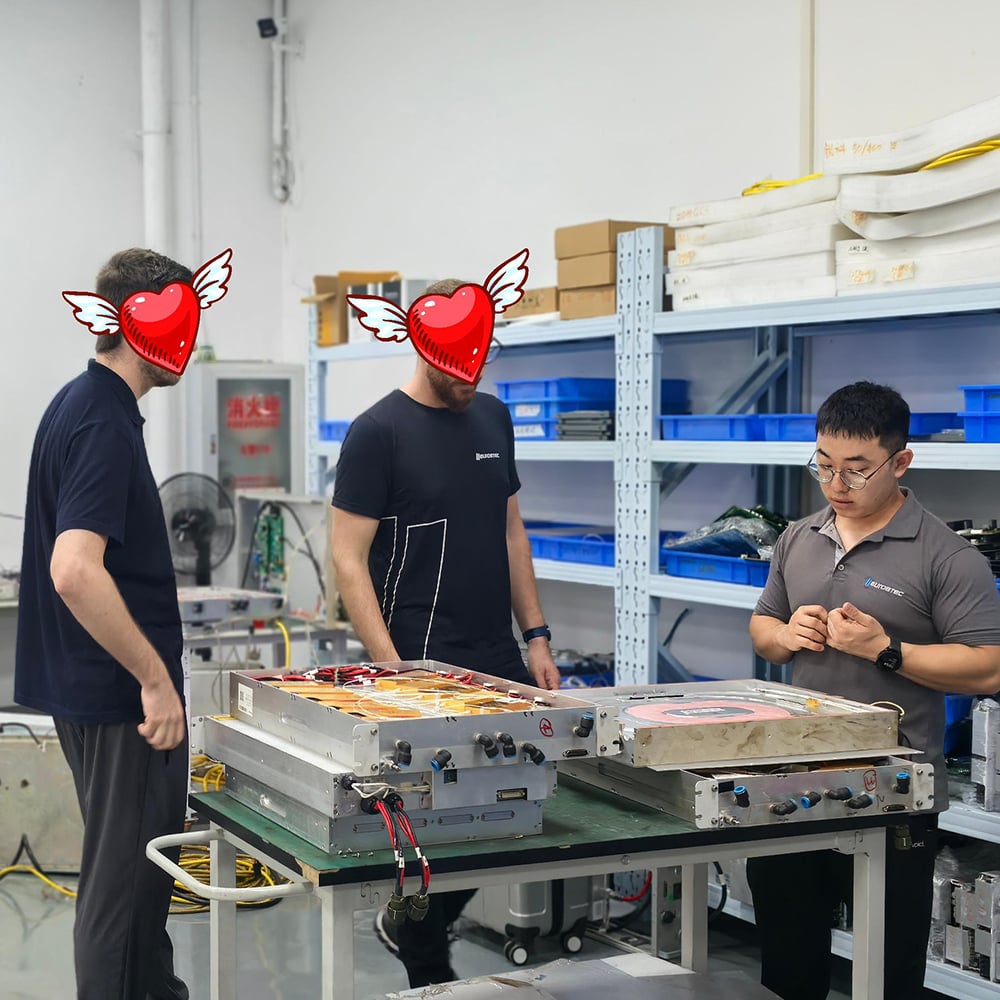
Training in robotlaserlassen-technologie
DMK biedt praktijkgerichte robotlaserlasopleidingen voor buitenlandse partners. Kleinschalige, op locatie georganiseerde workshops behandelen zes kernmodules, waardoor klanten zelfstandig geautomatiseerde lasstations kunnen installeren, integreren, in bedrijf stellen en procesontwikkeling kunnen uitvoeren voor zakelijke uitbreiding op de lokale markt.
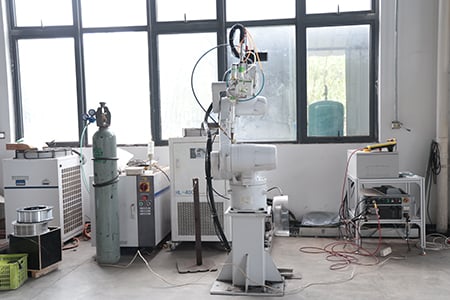
Praktisch onderwijs in het programmeren van industriële robots via teach-in
Deze module maakt gebruik van industriële robots met zes assen en meervoudige toepassingsmogelijkheden voor teach-in‑training gericht op laserlassen. Deelnemers leren robotcoördinatensystemen en TCP‑calibratie (Tool‑Center‑Point) om de houding van het lasgereedschap te corrigeren. Zij beheersen lineaire, cirkelvormige en continue baanbewegingsinstructies, inclusief het maken, overslaan, oproepen en archiveren van lasprogramma’s.
 |
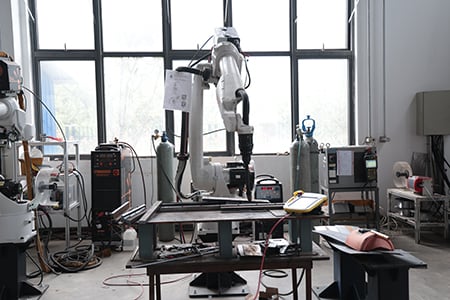 |
Stagiaires bedienen speciale lasprocespakketten op teach-pendants om de laserkracht, oscillatiepatronen, draadtoevoerkoppeling, krachtop- en -afbouw, geheugen voor lasnaden bij onderbrekingen en alarmfuncties voor draadvastzitten in te stellen. De configuratie van I/O-signalen wordt geoefend om signaalinteractie tussen lasersources, koelunits en afdekgaseenheden te realiseren. De deelnemers leren ook het homeposities instellen, zachte limieten instellen en de noodstoplus verifiëren, en lossen ter plaatse optredende storingen op, zoals bewegingsinterferentie en trajectafwijking, om volledige productieprogramma’s voor robotlaswerk met laser zelfstandig te schrijven.
Speciale les over programmeerbaarheid via ‘teach-in’ voor samenwerkende robots
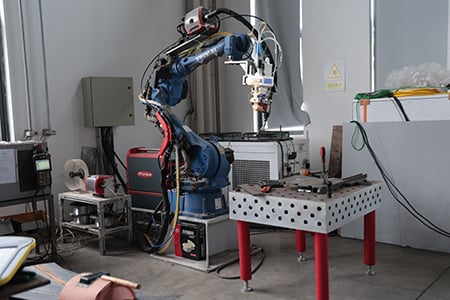
Deze sessie richt zich op flexibele lasprocessen met lage volumes. Er wordt een vergelijking gemaakt tussen traditionele zesassige industriële robots en samenwerkende robots, waarbij uitleg wordt gegeven over krachtregelkenmerken, ‘drag-and-drop’-teach-in en veiligheidsmechanismen voor botsingsdetectie.
 |
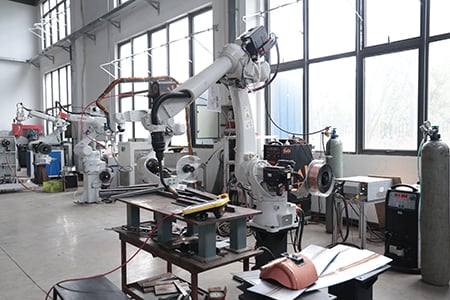 |
Stagiaires gebruiken directe sleep-en-plaats-programmering om lasbanen snel te reproduceren en krachtregelparameters aan te passen voor dunne platen en werkstukken met speciale vormen. Zij ontwikkelen samenwerkingsrobot-lasprogramma’s met laser, stellen veiligheidsstopgrenzen en koppelgrenzen in, en voltooien signaalintegratie voor het inschakelen van de laser, het starten/stopen van de draadaanvoer en oscillatie van de laskoppen. De training benadrukt integratie van lichtgewicht werkstations en toepassingsvoorwaarden voor hekwerkvrije werking, waardoor programma-inbedrijfstelling mogelijk wordt voor kleine plaatmetaal- en hardwareonderdelen.
Montageopleiding voor robotlasmachines met laser
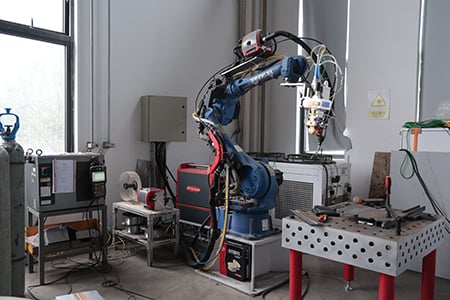
Volledige montageoefeningen voor robotlasmachines met laser worden uitgevoerd in de montagehal. De inhoud omvat het monteren van de robotbasis, bedraden van de besturingkast, routing van de QBH-glasvezel (minimale buigradius ≥150 mm), mechanische installatie van Raytools-oscillerende laskoppen en montage van CCD-bewakingsmodules.
 |
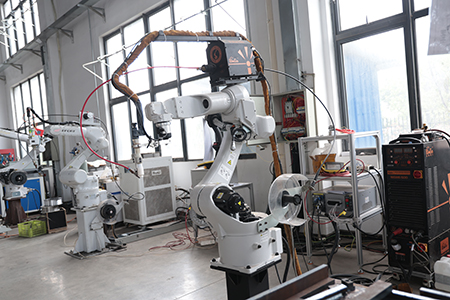 |
Stagiaires monteren en bekabelen laserbronnen, koelinstallaties, spanningsstabilisatoren en rookzuiveringsapparatuur. Zij onderscheiden geïntegreerde kast- en standaardkastwerkstationoplossingen en volgen de bekabelingsvoorschriften voor laseruitbreidings-I/O-kaarten, luchtvaartconnectoren en relaismodules. Volgens de fabrieksacceptatiestandaarden voeren deelnemers een zelfcontrole bij inschakeling uit, debuggen de roodlichtpositionering en testen de veiligheidsinterlocks. Daarnaast lossen zij storingen op in het optische pad, het watercircuit en de communicatie om de volledige machineassemblage en -acceptatie zelfstandig af te ronden.
Inbedrijfstelling van het lasstelsel met push-pull-draadaanvoer
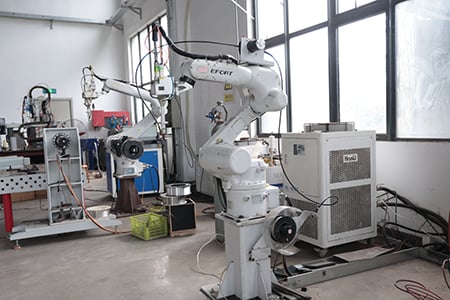
Deze module richt zich op push-pull-draadaanvoersystemen die zijn afgestemd op robotlassen. Stagiaires maken kennis met de hardwareopbouw van algemene en push-pull-draadaanvoerapparaten en beheersen de bekabeling en de 0-10 V-analogesignaalinterface voor draadaanvoerregelaars.
 |
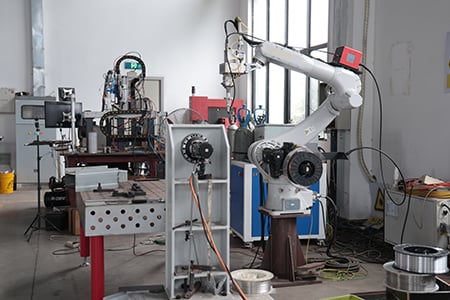 |
Praktische onderdelen omvatten de instelling van de draadvoersnelheid, handmatig aanvoeren/terugtrekken van de draad, het zoeken van de draad en de configuratie van logica tegen het vastlopen van de draad. De cursisten stellen de draadgeleidingsmechanismen af om veelvoorkomende storingen op te lossen, zoals trillingen, vastzittende draad, draadbreuk en vastgeplakte draad. In combinatie met lasprocespakketten voor laserlassen realiseren zij de koppeling tussen robotprogramma's en draadvoersystemen, passen zij zich aan aan draaddiameters van 0,8 mm tot 1,6 mm en optimaliseren zij de draadvoerparameters voor koolstofstaal, roestvast staal en aluminiumlegeringen om de volledige inbedrijfstelling van lasprocessen met toevoegdraad via laserlassen uit te voeren.
Configuratie en gezamenlijke inbedrijfstelling van robotlaspositieerders
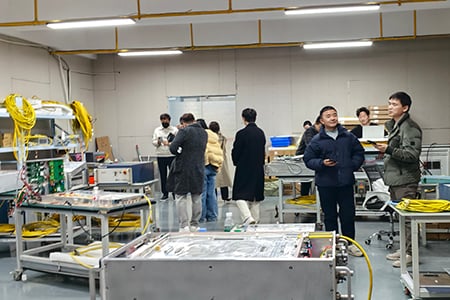
De cursisten leren de integratie tussen positieerders en lasrobots. De cursus behandelt de essentiële aspecten van mechanische selectie voor eenassige kantelpositieerders, tweeassige L-vormige positieerders en drieassige positieerders, inclusief nivellering, servobedrading en configuratie van extra assen.
 |
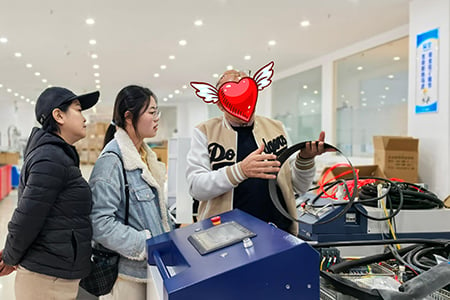 |
Deelnemers voeren een externe-as-calibratie uit om geïnterpoleerde koppeling tussen robots en positioners te bereiken. Samenwerkende bewegingsprogramma’s worden geconfigureerd op teach-pendants om werkstukken tijdens rotatie in de optimale laspositie te houden. Deelnemers oefenen het ontwerp van snelle-positioneringsfixtures, optimaliseren de laspositie voor kastvormige, buisvormige en ringvormige werkstukken, stellen de positionersnelheid en hoekbeperkingen in, en lossen integratieproblemen op, zoals synchronisatiedeviatie en trilling van de externe as, om de co-las inbedrijfstelling voor complexe werkstukken met meerdere posities af te ronden.
Laserlasproces en toepassing van het naadvolgsysteem
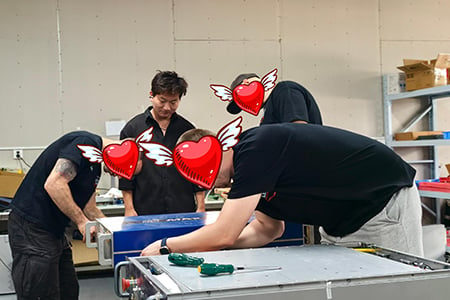
Deze geavanceerde module voor procesbeheersing biedt oefeningen in het lassen van meerdere materialen op werkelijke apparatuur. Deelnemers oefenen lasverbindingen zoals stuitlas, hoeklas, overlappende las en meervoudige lagen met meerdere doorgangen. Zij stellen de oscillatiepatronen van de laskop in, waaronder rechte lijnen, cirkelvormige en achtvormige patronen, optimaliseren het laser vermogen, de verplaatsingssnelheid, de draadtoevoersnelheid en de beschermgasstroom, en identificeren en verhelpen lasfouten zoals porositeit, scheuren, onvolledige smeltverbinding en insnoering.
 |
 |
Er wordt speciale nadruk gelegd op het monteren en kalibreren van hardware voor naadvolgsystemen. Deelnemers onderscheiden contactgebaseerd zoeken van naden en laservisie-gebaseerd naadvolgen, analyseren en corrigeren real-time naadherkenning en pad-offsetcompensatie, en begrijpen de koppellingslogica tussen volg-sensoren en robotsystemen. Casestudies verbeteren de tolerantie van werkstations ten opzichte van fouten bij het vastklemmen van werkstukken en vervorming van plaatmateriaal, om een stabiele laskwaliteit te garanderen tijdens massaproductie.
