
 EN
 AR
 CS
 NL
 FR
 DE
 IT
 JA
 KO
 PL
 PT
 RU
 ES
 UK
 TH
 TR


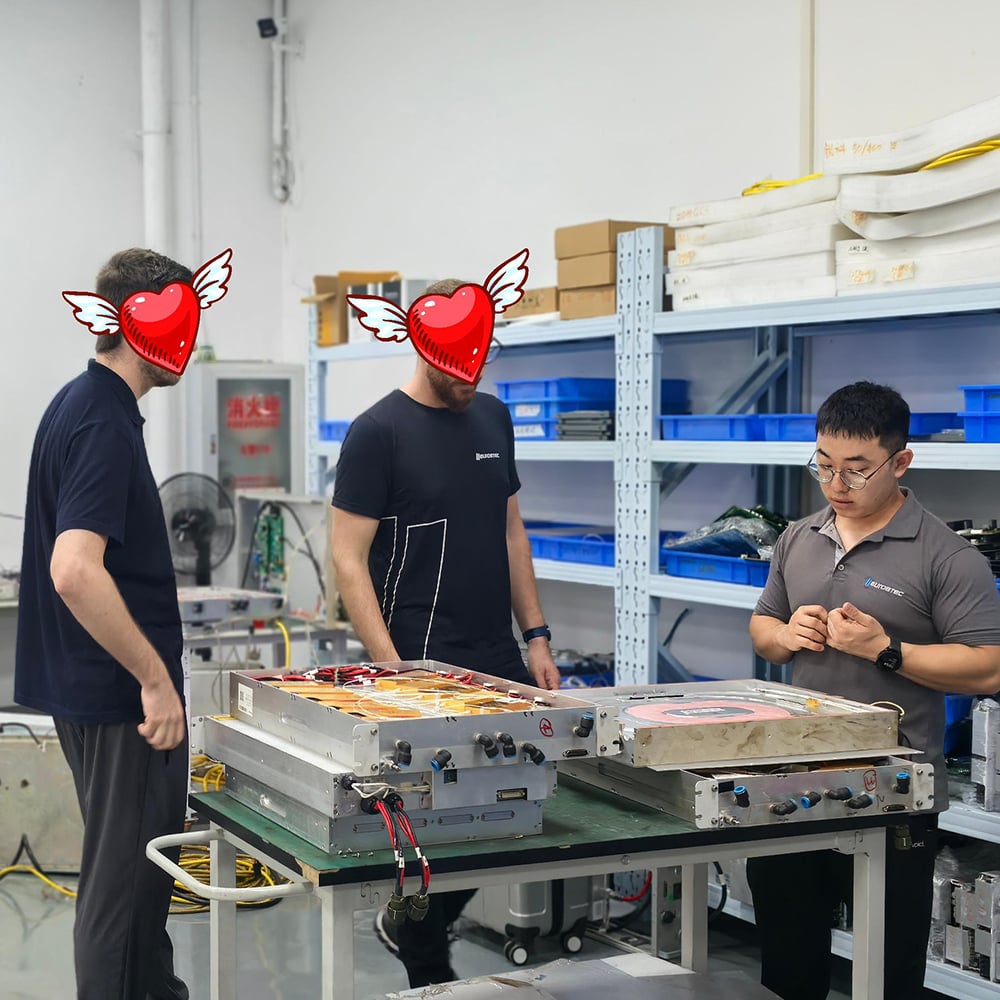
Schulung zur Robot-Laser-Schweißtechnologie
DMK bietet praktische Roboter-Laser-Schweiß-Schulungen für internationale Partner an. Kleingruppen-Workshops vor Ort umfassen sechs Kernmodule und ermöglichen es Kunden, die Installation, Integration, Inbetriebnahme und Prozessentwicklung automatisierter Schweißstationen abzuschließen – zur Geschäftsexpansion im lokalen Markt.
Praktischer Unterricht zur Teach-in-Programmierung industrieller Roboter
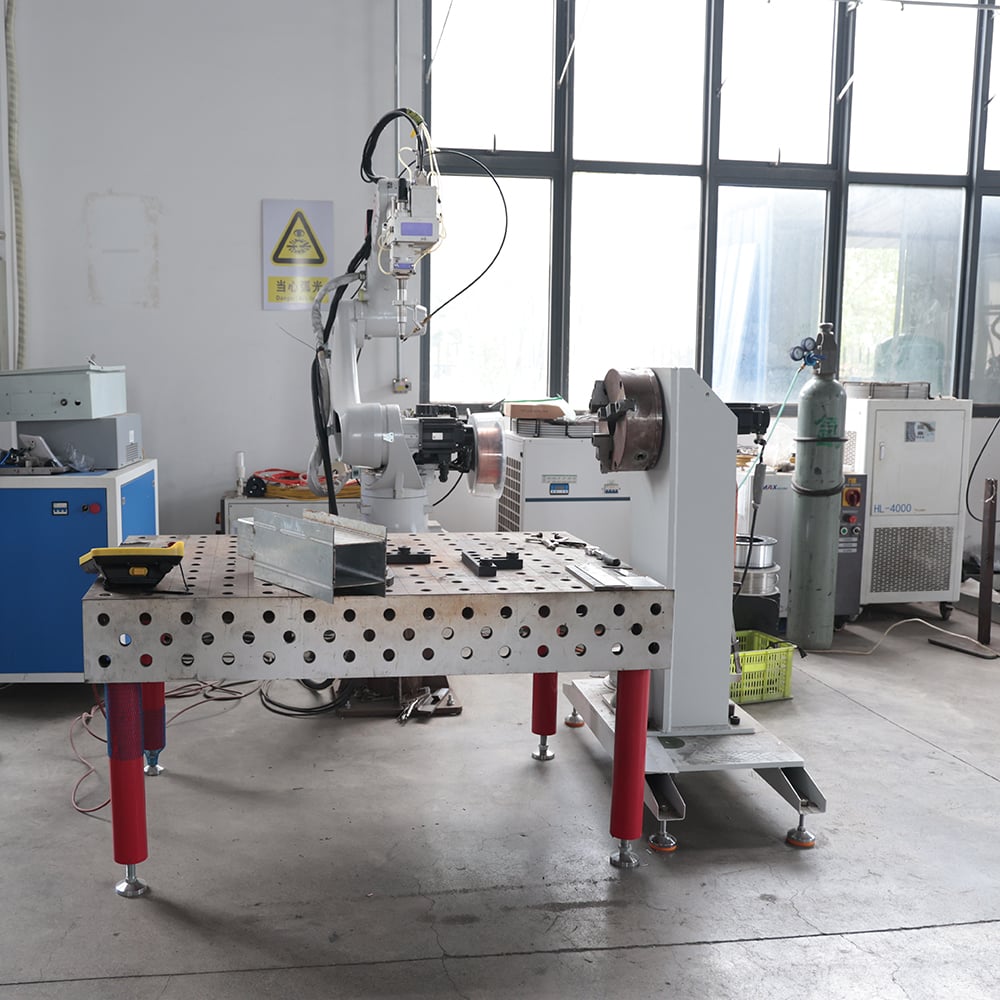
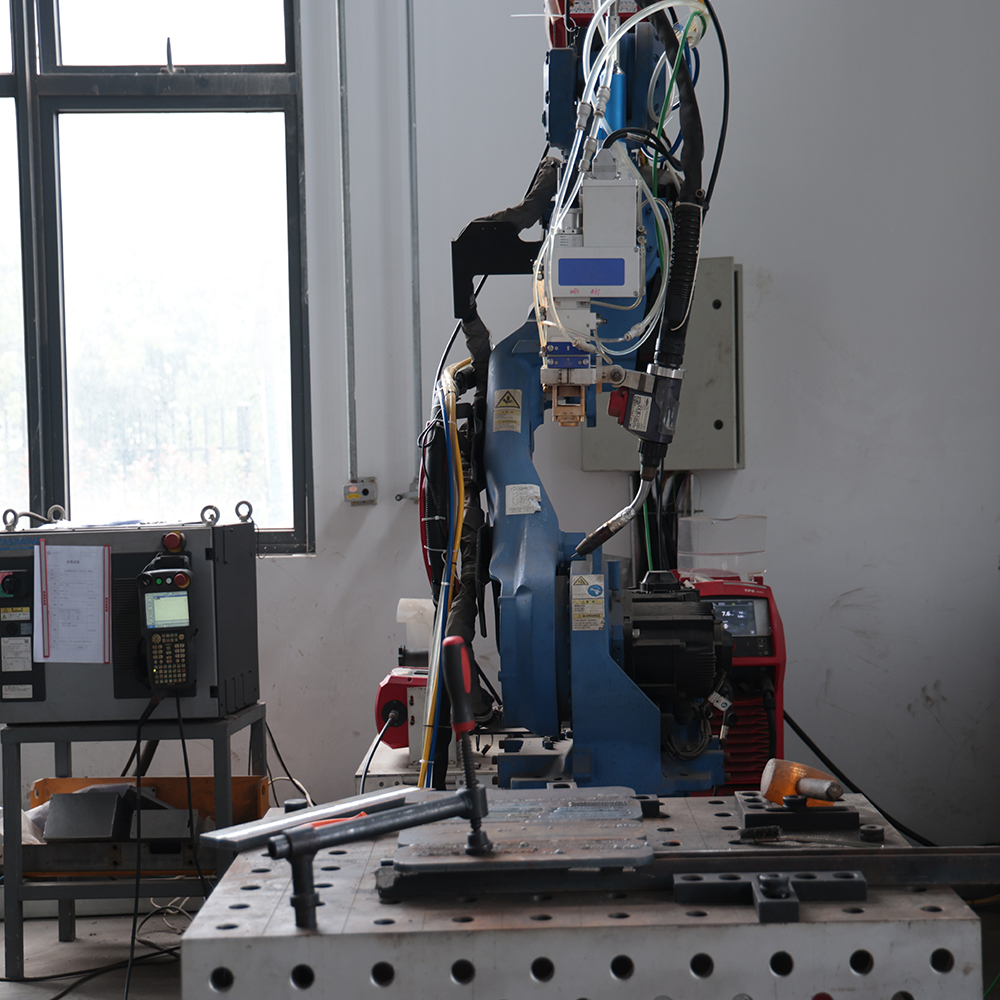
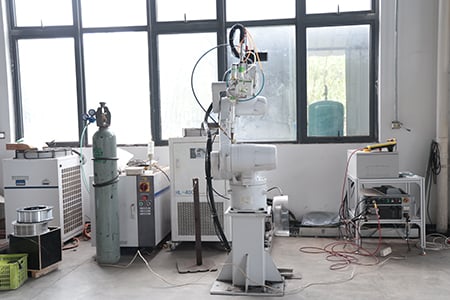
Dieses Modul nutzt sechsachsige Mehrzweck-Industrieroboter für eine auf Laser-Schweißen ausgerichtete Teach-in-Schulung. Die Teilnehmenden lernen Roboterkoordinatensysteme sowie die TCP-(Tool-Center-Point)-Kalibrierung zur Korrektur der Werkzeugausrichtung beim Schweißen kennen. Sie erlernen lineare, kreisförmige und kontinuierliche Bahn-Bewegungsanweisungen, einschließlich Erstellung, Sprung, Aufruf und Archivierung von Schweißprogrammen.
 |
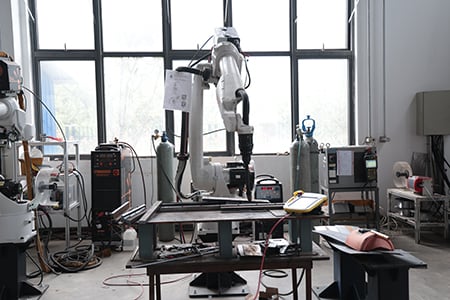 |
Auszubildende bedienen spezielle Laser-Schweissprozesspakete über Teach-Pendants, um Laserleistung, Oszillationsmuster, Drahtzufuhr-Kopplung, Leistungsanstieg/-abfall, Unterbrechungspunktspeicherung für Überlappungsschweissungen sowie Drahtverklemmungs-Alarmfunktionen zu konfigurieren. Die Konfiguration von E/A-Signalen wird geübt, um die Signalinteraktion zwischen Lasereinheiten, Kühlaggregaten und Schutzgasgeräten zu realisieren. Die Teilnehmenden lernen zudem das Referenzfahren (Homing), das Setzen weicher Grenzwerte sowie die Verifikation der Not-Aus-Schleife und beheben vor Ort auftretende Störungen wie Bewegungsinterferenzen und Bahnabweichungen, um eigenständig vollständige Roboter-Laser-Schweiss-Produktionsprogramme zu erstellen.
Spezialmodul: Teach-in-Programmierung für kollaborative Roboter
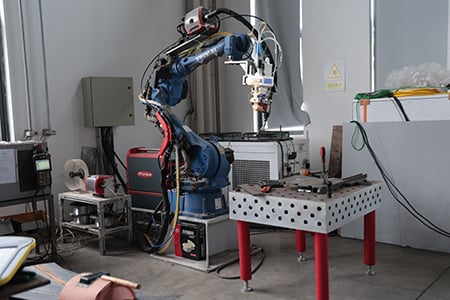
Diese Einheit richtet sich auf flexible Schweissanwendungen mit geringen Losgrössen. Sie vergleicht traditionelle sechsachsige Industrieroboter mit kollaborativen Robotern und erläutert deren Kraftsteuerungsmerkmale, Drag-and-Drop-Teach-in-Funktionen sowie Sicherheitsmechanismen zur Kollisionserkennung.
 |
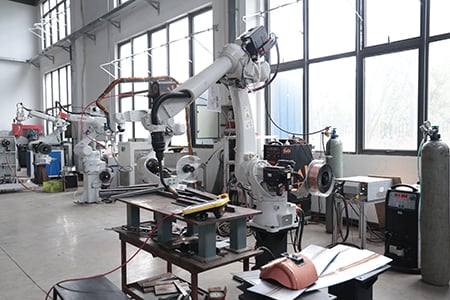 |
Azubis nutzen das direkte Drag-and-Drop-Teach-in, um Schweißtrajektorien schnell zu reproduzieren und Kraftregelparameter für Dünnblech- und speziell geformte Werkstücke anzupassen. Sie erstellen Programme für kollaborative Roboter-Laserschweißanwendungen, definieren Sicherheits-Stopp-Grenzen und Drehmoment-Schwellenwerte sowie schließen die Signalanbindung für Laserfreigabe, Drahtzufuhr-Start/Stop und oszillierende Schweißköpfe ab. Das Training betont die Integration leichter Arbeitsstationen sowie die Anwendungs-Voraussetzungen für einen zaunfreien Betrieb und ermöglicht so die Inbetriebnahme von Programmen für kleine Blechteile und Beschlagteile.
Montageschulung für Roboter-Laserschweißgeräte
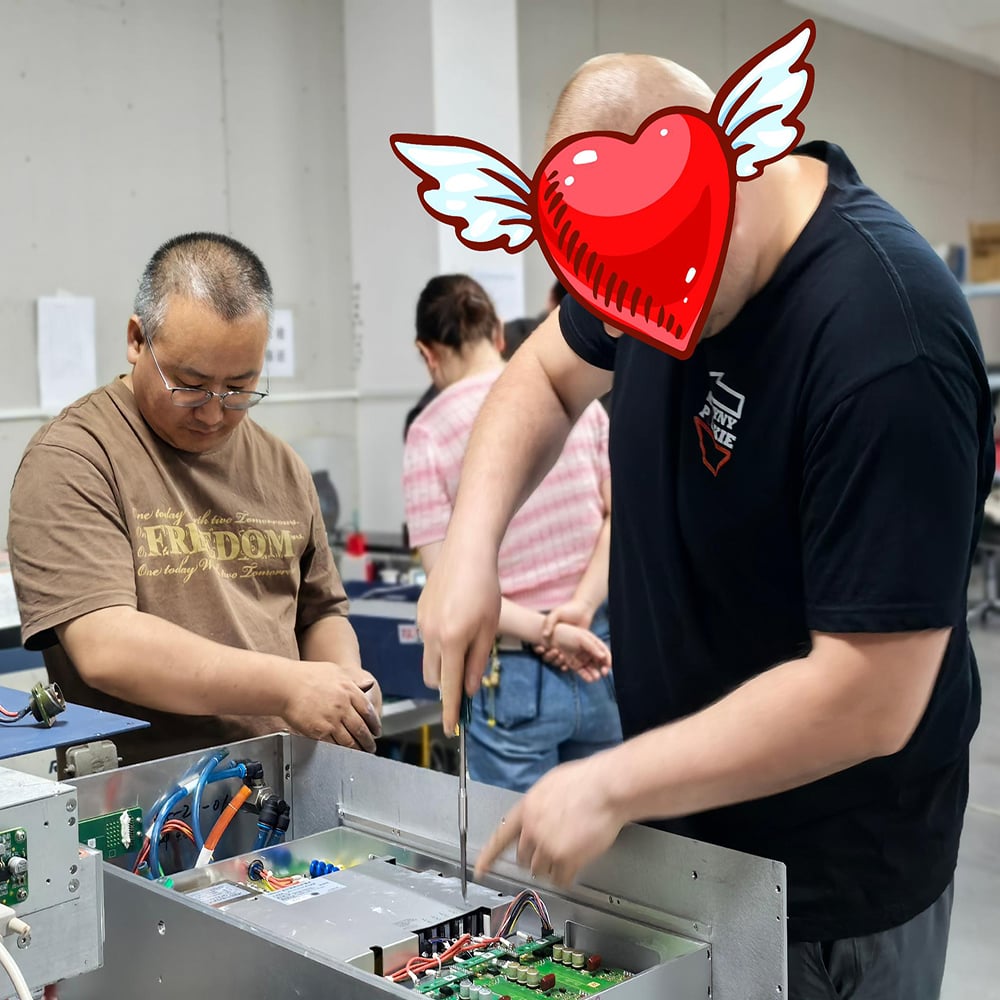
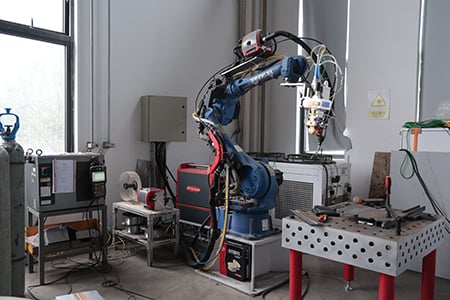
Im Montagewerkstatt werden umfassende Montageübungen für komplette Roboter-Laserschweißarbeitsstationen durchgeführt. Die Inhalte umfassen die Montage der Roboterbasis, die Verkabelung des Steuerschranks, das Routing der QBH-Glasfaser (Mindestbiegeradius ≥150 mm), die mechanische Installation der Raytools-Oszillations-Schweißköpfe sowie den Zusammenbau der CCD-Überwachungsmodulen.
 |
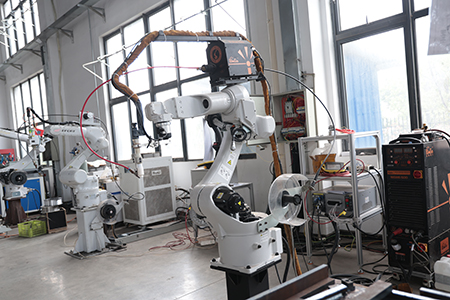 |
Azubis richten Laser-Generatoren, Kühlanlagen, Spannungsstabilisatoren und Rauchreinigungsgeräte aus und verdrahten sie. Sie unterscheiden zwischen integrierten Schrank-Arbeitsplatzkonfigurationen und Standard-Schrank-Arbeitsplatzkonfigurationen und befolgen die Verdrahtungsvorgaben für Laser-Erweiterungs-I/O-Boards, Flugzeugstecker und Relaismodule. Gemäß den Werksabnahmestandards führen die Teilnehmenden eine Einschalt-Selbstprüfung, eine Rotlicht-Positionierungsabstimmung sowie Sicherheitsverriegelungstests durch und beheben Störungen im optischen Pfad, im Wasserkreislauf und in der Kommunikation, um die Komplettmontage und Abnahme des Gesamtsystems eigenständig abzuschließen.
Inbetriebnahme des Laser-Schweiß-Zug-Druck-Drahtzuführsystems
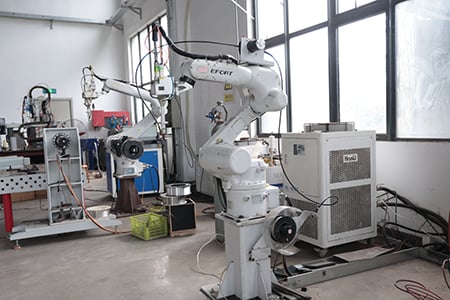
Dieses Modul konzentriert sich auf Roboter-Schweiß-kompatible Zug-Druck-Drahtzuführsysteme. Azubis lernen die Hardwareaufbauten von Universal- und Zug-Druck-Drahtzuführern kennen und beherrschen deren Verdrahtung sowie die Analogsignalanbindung (0–10 V) der Drahtzuführregler.
 |
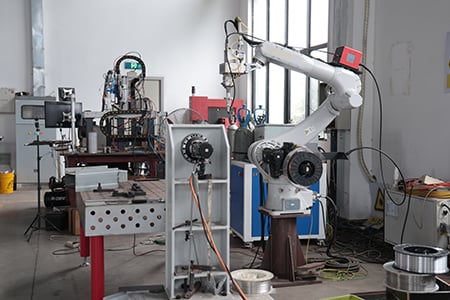 |
Praktische Aufgaben umfassen die Einstellung der Drahtvorschubgeschwindigkeit, manuelles Vor- und Zurückfahren des Drahtes, die Suche nach dem Draht sowie die Konfiguration der Anti-Verklebungs-Logik. Die Teilnehmer kalibrieren Drahtführungsmechanismen, um häufige Störungen wie Ruckeln, Drahtklemmung, Drahtbruch und Drahtverklebung zu beheben. In Kombination mit Laser-Schweißprozesspaketen realisieren sie die Kopplung zwischen Roboterprogrammen und Drahtvorschubsystemen, passen diese an Drahtdurchmesser von 0,8 mm bis 1,6 mm an und optimieren die Drahtvorschubparameter für Kohlenstoffstahl, Edelstahl und Aluminiumlegierungen, um den gesamten Inbetriebnahmeprozess für das Zusatzdraht-Laser-Schweißen abzuschließen.
Konfiguration und gemeinsame Inbetriebnahme von Roboter-Laser-Schweiß-Positionierern
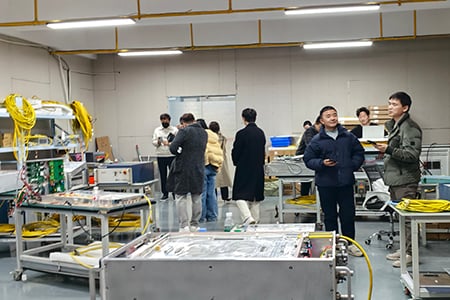
Die Teilnehmer lernen die Integration von Positionierern und Schweißrobotern. Der Kurs behandelt wesentliche Aspekte der mechanischen Auswahl für einachsige Kipp-, zweiachsige L-förmige sowie dreiachsige Positionierer, einschließlich Nivellierung, Servo-Verkabelung und Konfiguration zusätzlicher Achsenparameter.
 |
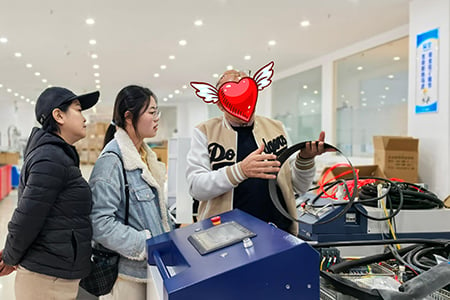 |
Die Teilnehmer führen eine Kalibrierung der externen Achsen durch, um eine interpolierte Kopplung zwischen Robotern und Positionierern zu erreichen. Kollaborative Bewegungsprogramme werden auf Lehrpulten konfiguriert, um die Werkstücke während der Rotation in der optimalen Schweißstellung zu halten. Die Teilnehmer üben das schnelle Entwerfen von Positioniervorrichtungen, optimieren die Schweißstellungen für kastenförmige, rohrförmige und ringförmige Werkstücke, stellen Drehgeschwindigkeit und Winkelbegrenzungen des Positioniers ein und lösen Integrationsprobleme wie Synchronisationsabweichungen und Jitter bei externen Achsen, um die gemeinsame Schweißinbetriebnahme für komplexe Werkstücke mit mehreren Stellungen abzuschließen.
Laser-Schweißverfahren und Anwendung des Nahtverfolgungssystems
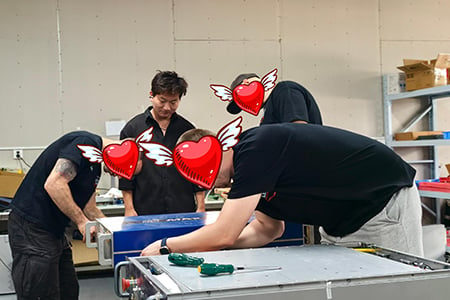
Dieses fortschrittliche Modul führt Multi-Material-Schweißübungen an realen Geräten durch. Die Teilnehmer üben Stumpf-, Kehlnaht-, Überlappungs- und Mehrschicht-Mehrlauf-Schweißverfahren. Sie justieren Oszillationsmuster des Schweißkopfs – darunter geradlinige, kreisförmige und Achtformen – optimieren Laserleistung, Vorschubgeschwindigkeit, Drahtzuführungsrate und Schutzgasstrom sowie identifizieren und beheben Schweißfehler wie Porenbildung, Rissbildung, unvollständige Durchschmelzung und Einschmelzungen.
 |
 |
Besonderer Schwerpunkt liegt auf der Montage und Kalibrierung von Hardware für Nahtverfolgungssysteme. Die Teilnehmer unterscheiden zwischen kontaktbasiertem Suchverfahren und laserbasiertem Sicht-Nahtverfolgungssystem, analysieren und beheben Fehler bei der Echtzeit-Nahterkennung und der Pfadversatzkompensation sowie verstehen die Verknüpfungslogik zwischen Verfolgungssensoren und Robotersystemen. Fallstudien verbessern die Toleranz der Arbeitsstation gegenüber Fehlern bei der Werkstückspannung und der Verformung von Blechen, um eine stabile Schweißqualität in der Serienfertigung zu gewährleisten.
