
 EN
 AR
 CS
 NL
 FR
 DE
 IT
 JA
 KO
 PL
 PT
 RU
 ES
 UK
 TH
 TR


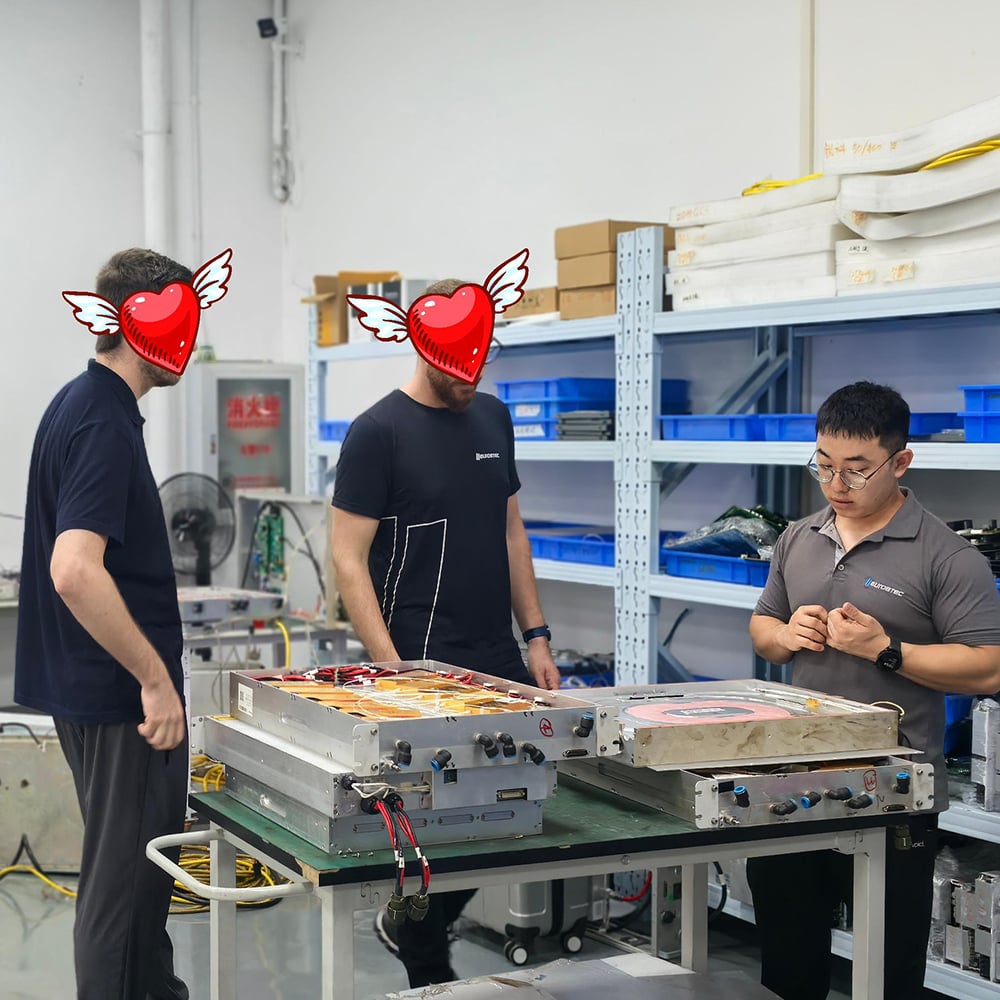
Robot Lazer Kaynak Teknolojisi Eğitimi
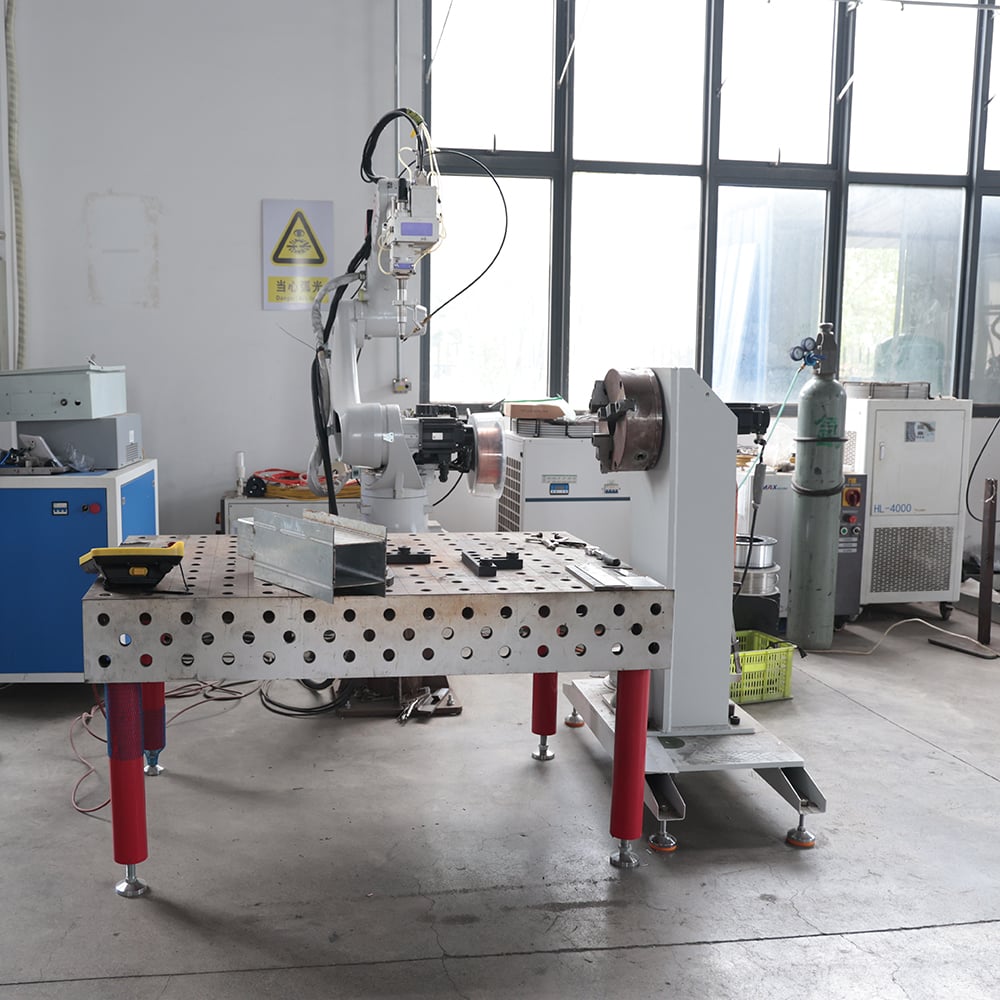
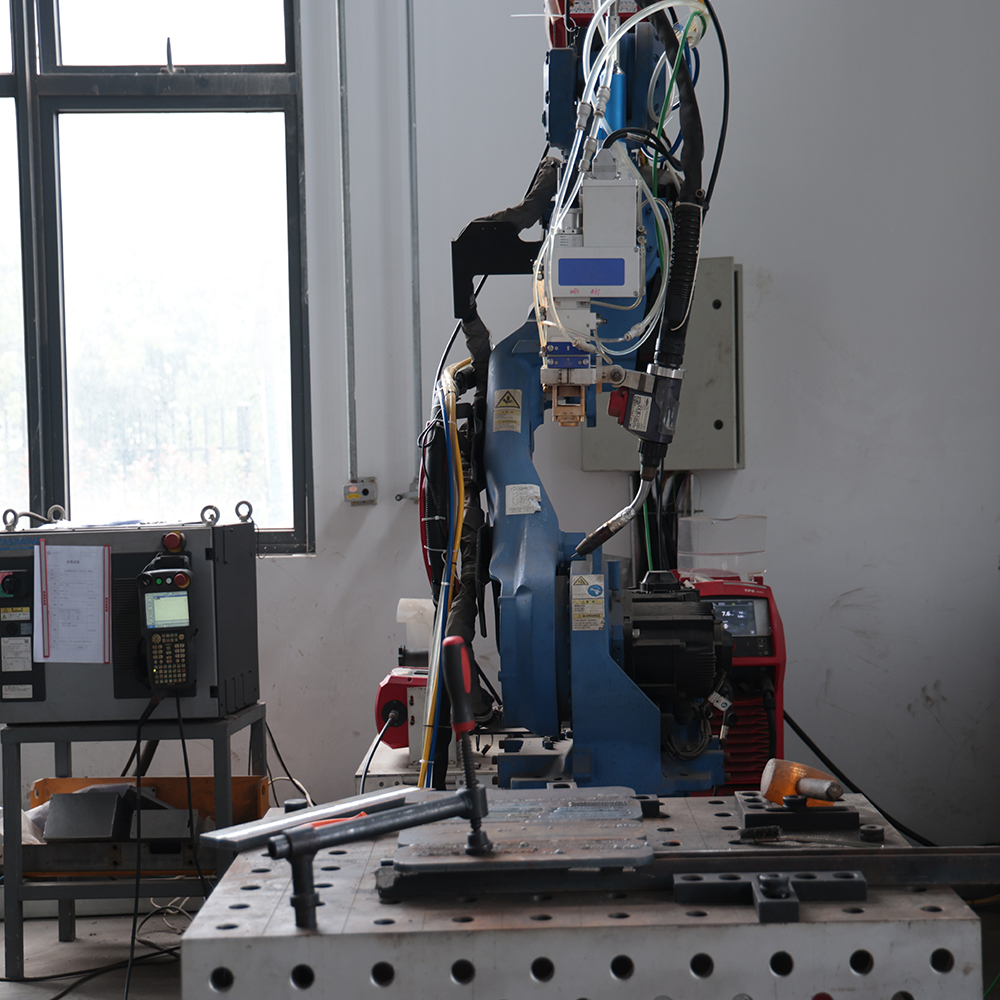
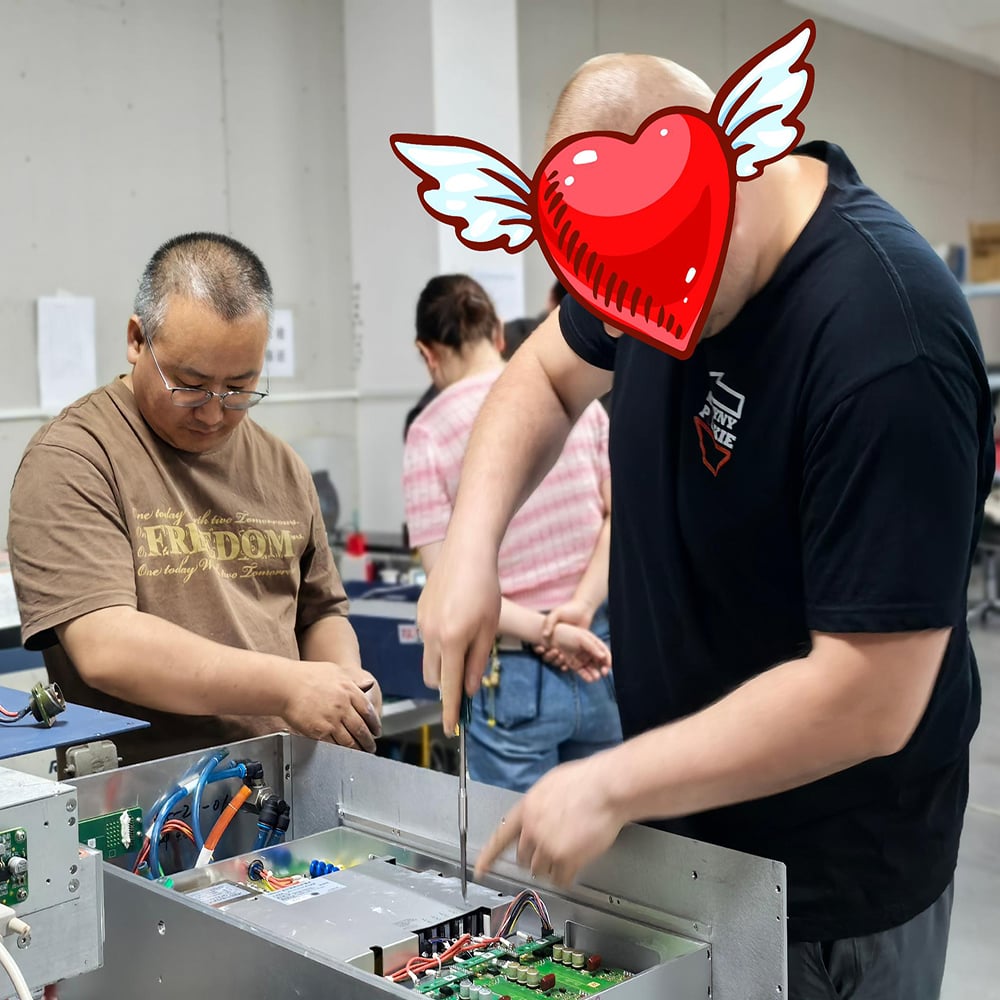
DMK, yurt dışı ortakları için pratik robot lazer kaynak eğitimi sunar. Küçük gruplar halinde gerçekleştirilen saha eğitimleri, altı temel modülden oluşur ve müşterilerin otomatik kaynak istasyonu kurulumunu, entegrasyonunu, devreye alımını ve süreç geliştirme çalışmalarını tamamlayarak yerel pazarlarda iş faaliyetlerini genişletmelerini sağlar.
Endüstriyel Robotların Pratik Öğretim Programlaması
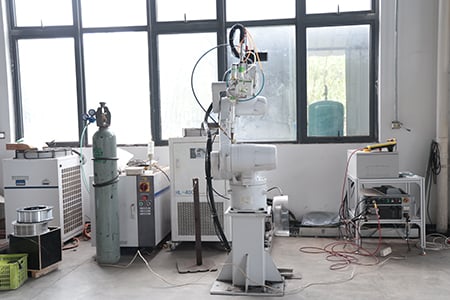
Bu modül, lazer kaynak odaklı öğretim programlaması için altı eksenli çok amaçlı endüstriyel robotlar kullanır. Katılımcılar, kaynak aracı yönelim düzeltmesi için robot koordinat sistemlerini ve TCP (Araç Merkez Noktası) kalibrasyonunu öğrenir. Doğrusal, dairesel ve sürekli yörünge hareket talimatlarını, kaynak programlarının oluşturulması, atlama, çağrılması ve arşivlenmesi dahil olmak üzere ustalaşır.
 |
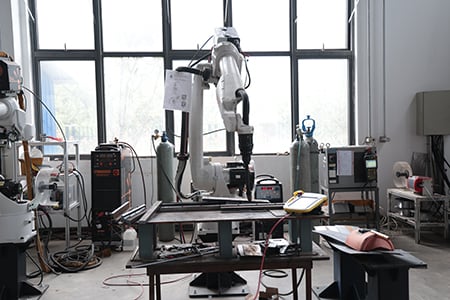 |
Stajyerler, lazer gücü, titreşim desenleri, tel besleme bağlantısı, güç rampası yükselişi/düşüşü, kesme noktası belleği ile bindirme kaynak ve tel yapışma alarmı işlevlerini yapılandırmak için öğretim kumanda cihazlarında özel lazer kaynak işlem paketlerini çalıştırır. Katılımcılar, lazer kaynak cihazları, soğutucular ve koruyucu gaz üniteleri arasında sinyal etkileşimi sağlamak amacıyla G/Ç sinyali yapılandırmasını uygularlar. Ayrıca, sıfırlama (homing), yumuşak sınır ayarı ve acil durdurma döngüsü doğrulamasını öğrenir; hareket çatışmaları ve yörünge kaymaları gibi saha arızalarını gidererek tam robot lazer kaynak üretim programları bağımsız olarak yazarlar.
İşbirlikçi Robotlar İçin Özel Konu Öğretim Programlaması
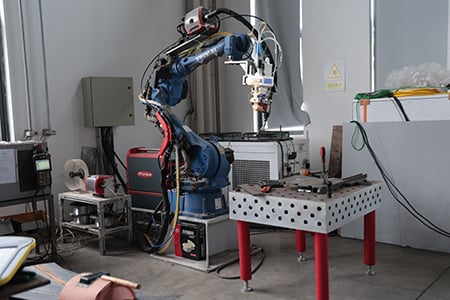
Bu oturum, esnek düşük hacimli kaynak senaryolarına yöneliktir. Geleneksel altı eksenli endüstriyel robotlarla işbirlikçi robotları karşılaştırır; kuvvet kontrol özelliklerini, sürükleyip bırakarak öğretim yöntemini ve çarpma algılama güvenlik mekanizmalarını açıklar.
 |
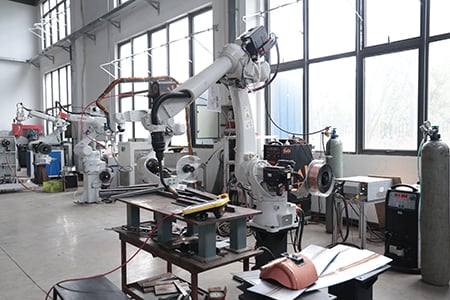 |
Stajyerler, ince sac ve özel şekilli iş parçaları için kaynak yörüngelerini hızlıca çoğaltmak ve kuvvet kontrol parametrelerini ayarlamak amacıyla doğrudan sürükleyip bırakma yöntemiyle öğretim yaparlar. İş birlikçi robot lazer kaynak programları geliştirirler, güvenlik durdurma sınırlarını ve tork eşiklerini belirlerler ve lazer etkinleştirme, tel besleme başlatma/durdurma ve salınım yapan kaynak başlıkları için sinyal entegrasyonunu tamamlarlar. Eğitim, hafif ağırlıklı çalışma istasyonu entegrasyonuna ve kafes olmayan çalıştırma için uygulama ön koşullarına odaklanır; böylece küçük sac metal ve donanım parçaları için program devreye alma işlemlerini mümkün kılar.
Robot Lazer Kaynak Ekipmanları İçin Montaj Eğitimi
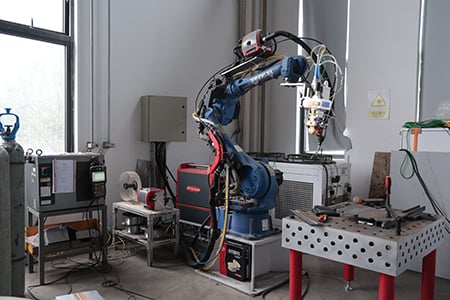
Montaj atölyesinde tam set robot lazer kaynak çalışma istasyonu montajı alıştırmaları gerçekleştirilir. İçerik, robot tabanının montajını, kontrol dolabının kablolamasını, QBH optik fiber yönlendirmesini (minimum bükülme yarıçapı ≥150 mm), Raytools salınım yapan kaynak başlıklarının mekanik montajını ve CCD izleme modüllerinin montajını kapsar.
 |
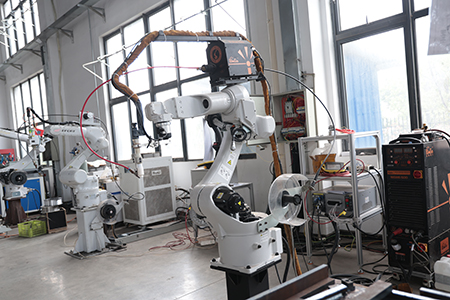 |
Stajyerler, lazer jeneratörleri, soğutucular, voltaj sabitleyiciler ve duman temizleme cihazlarını yerleştirir ve kablolardır. Entegre kabin ve standart kabin iş istasyonu düzenlemelerini ayırt eder; lazer genişleme G/Ç kartları, havacılık konektörleri ve röle modülleri için kablolama spesifikasyonlarına uyarlar. Fabrika kabul standartlarına göre katılımcılar, enerji verildiğinde kendini kontrol etme işlemini, kırmızı ışıkla konumlandırma ayarlamasını ve güvenlik kilitleme testini gerçekleştirir; optik yol, su devresi ve iletişim arızalarını gidererek tam makine montajını ve kabulünü bağımsız olarak tamamlar.
Lazer Kaynaklı İtme-Çekme Tel Besleme Sisteminin Devreye Alınması
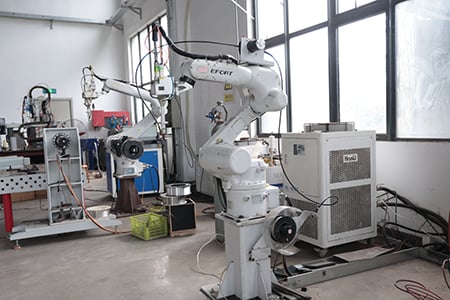
Bu modül, robot kaynak sistemleriyle uyumlu itme-çekme tel besleme sistemlerine odaklanır. Stajyerler, genel amaçlı ve itme-çekme tel besleyicilerin donanım yapılarıyla tanışır; tel besleme denetleyicileri için kablolama ve 0–10 V analog sinyal bağlantısını öğrenir.
 |
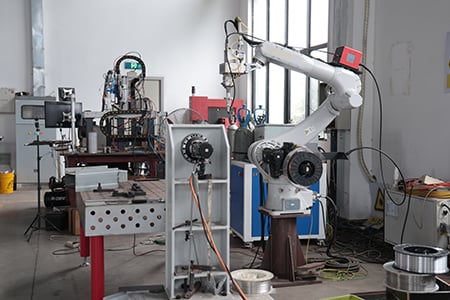 |
Pratik öğeler, tel ilerleme hızı ayarı, manuel tel ilerletme/geri çekme, tel arama ve tel yapışmaya karşı mantık yapılandırmasını içerir. Eğitilenler, titreşim, tel tıkanıklığı, tel kopması ve tel yapışması gibi yaygın arızaları gidermek için tel kılavuz mekanizmalarını kalibre eder. Lazer kaynak işlem paketleriyle birlikte, robot programları ile tel ilerletme sistemleri arasındaki bağlantıyı sağlarlar, 0,8 mm ile 1,6 mm arasında değişen tel çaplarına uyum sağlarlar ve karbon çelik, paslanmaz çelik ve alüminyum alaşım için tel ilerletme parametrelerini ayarlayarak dolgu teli lazer kaynağı devreye alma iş akışının tamamını tamamlarlar.
Robot Lazer Kaynağı Pozisyonlayıcılarının Yapılandırılması ve Ortak Devreye Alınması
Eğitilenler, pozisyonlayıcılar ile kaynak robotları arasındaki entegrasyonu öğrenirler. Eğitim, tek eksenli eğimli, çift eksenli L-tipi ve üç eksenli pozisyonlayıcılar için mekanik seçim temellerini, seviyeleme, servo kablolama ve ek eksen parametre yapılandırmasını kapsar.
 |
 |
Katılımcılar, robotlar ile pozisyonlayıcılar arasında enterpolasyonlu bağlantı kurmak için dış eksen kalibrasyonu gerçekleştirir. İş parçalarının dönerken en iyi kaynak tutuşunu korumasını sağlamak amacıyla işbirlikçi hareket programları öğretim kumanda panellerinde yapılandırılır. Eğitilenler, hızlı konumlama aparat tasarımı uygulamaları yapar; kutu şeklinde, tüp şeklinde ve halka şeklinde iş parçaları için kaynak tutuşlarını optimize eder; pozisyonlayıcı hız ve açı sınırlarını belirler; dış eksen senkronizasyon sapması ve titreşim gibi entegrasyon sorunlarını çözer ve karmaşık çoklu tutuşlu iş parçaları için ortak kaynak devreye alma işlemlerini tamamlar.
Lazer Kaynak Süreci ve Dikiş İzleme Sistemi Uygulaması
Bu ileri düzey süreç modülü, gerçek dünya ekipmanlarında çok malzemeli kaynak uygulamaları yapar. Katılımcılar, kenet kaynak, köşe kaynak, bindirme kaynak ve çok katmanlı çok geçişli kaynak uygulamalarını gerçekleştirir. Kaynak başlığının salınım desenlerini (doğrusal, dairesel ve sekiz şekli) ayarlar; lazer gücü, ilerleme hızı, tel besleme oranı ve koruyucu gaz akışını optimize eder; ayrıca gözeneklilik, çatlak oluşumu, kaynağın eksikliği ve alt kesilme gibi kaynak kusurlarını tanımlar ve giderir.
 |
 |
Donanım montajı ve dikiş takip sistemlerinin kalibrasyonuna özel bir vurgu yapılır. Katılımcılar, temas tabanlı arama ile lazer-görüş dikiş takibi yöntemlerini birbirinden ayırır; gerçek zamanlı dikiş tanıma ve yol kaydırma kompanzasyonunu hata ayıklar; takip sensörleri ile robot sistemleri arasındaki bağlantı mantığını kavrar. Vaka çalışmaları, iş parçası bağlama hatalarına ve sac metal deformasyonlarına karşı çalışma istasyonunun toleransını artırır ve seri üretimde kararlı kaynak kalitesini garanti eder.
