
 EN
 AR
 CS
 NL
 FR
 DE
 IT
 JA
 KO
 PL
 PT
 RU
 ES
 UK
 TH
 TR


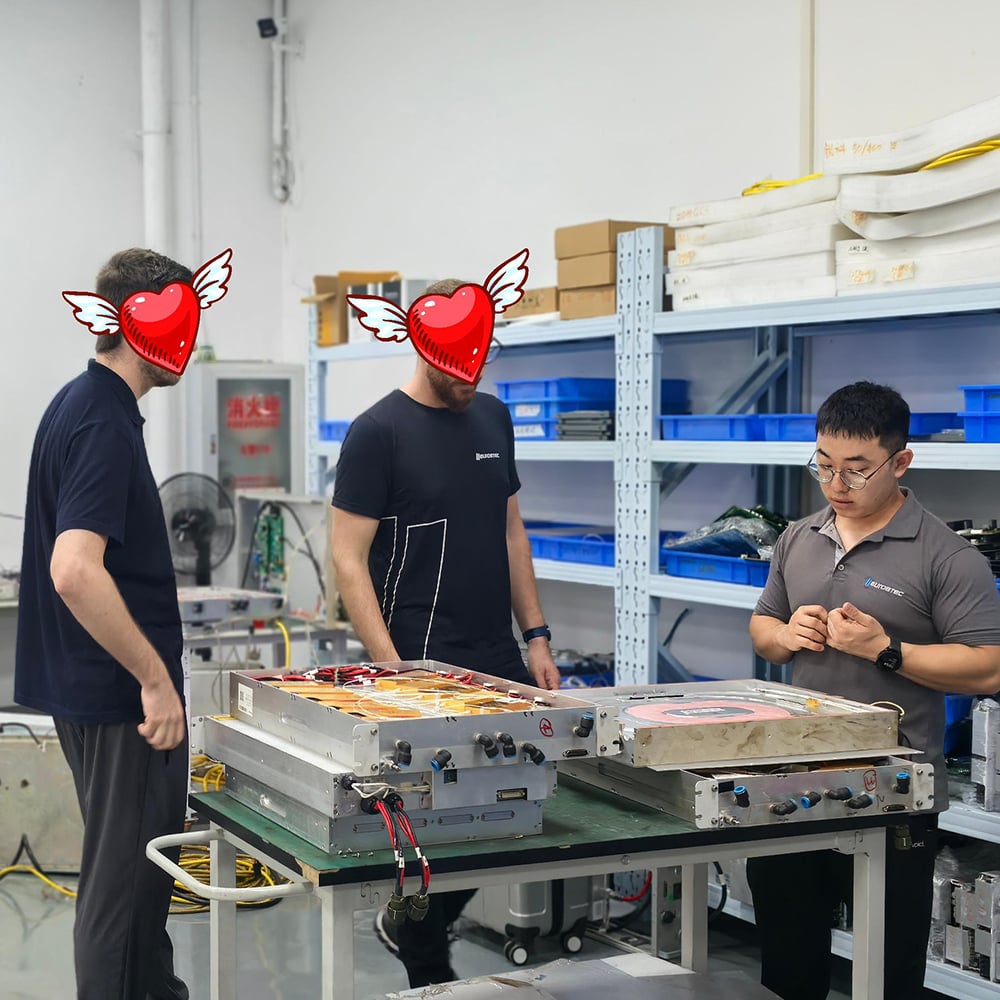
การฝึกอบรมเทคโนโลยีการเชื่อมด้วยเลเซอร์แบบหุ่นยนต์
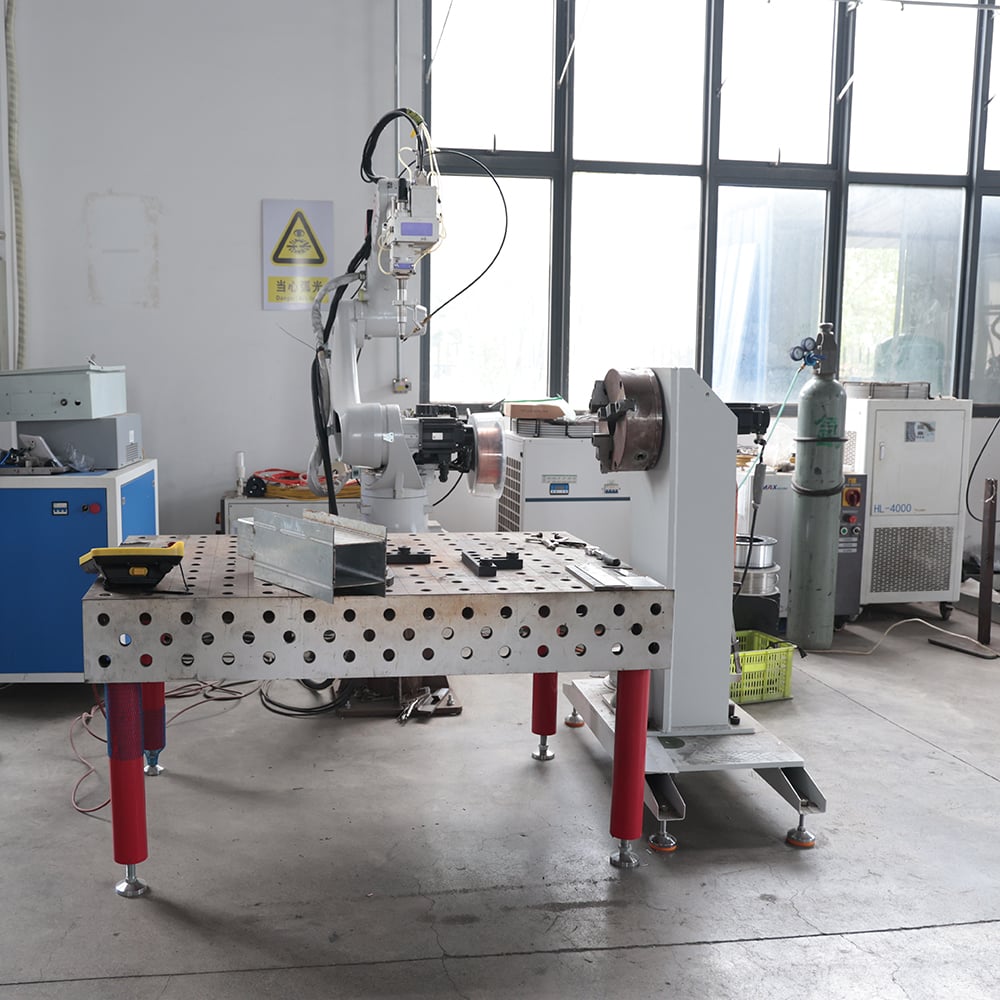
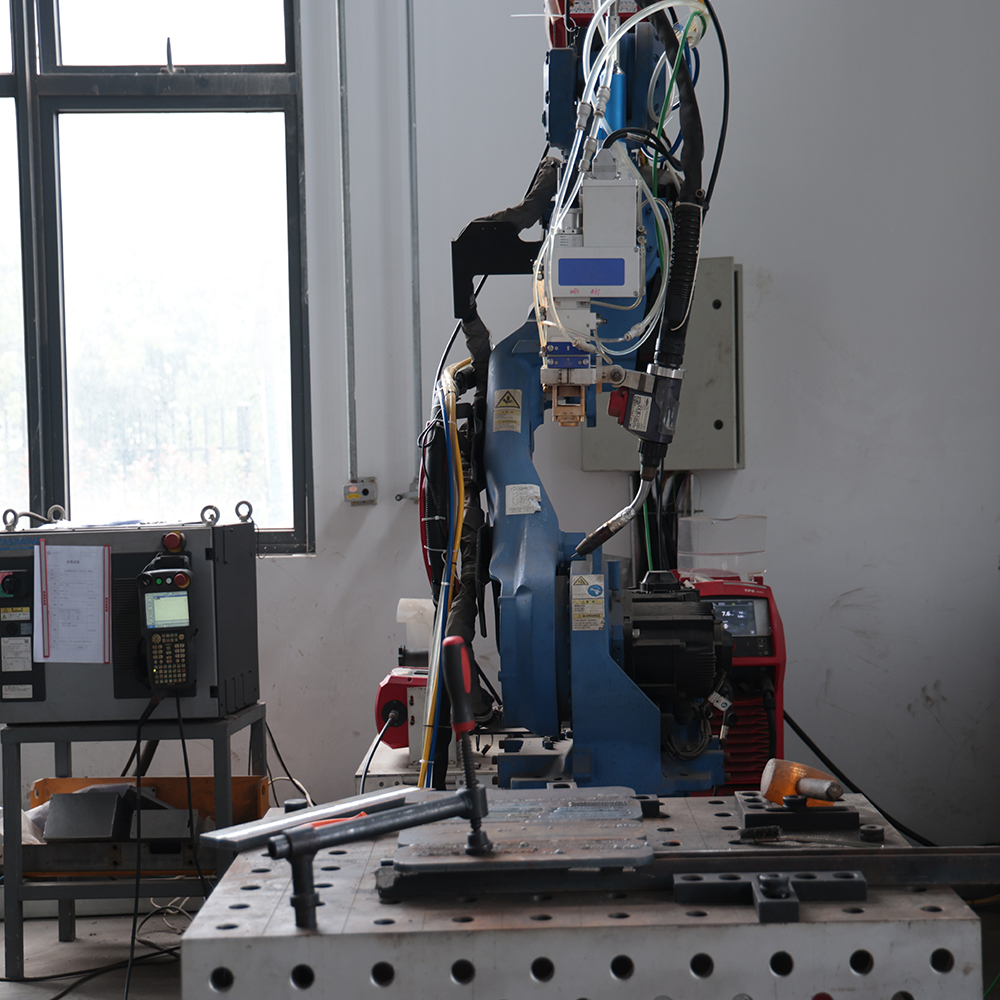
ดีเอ็มเค นำเสนอการฝึกอบรมการเชื่อมด้วยเลเซอร์โดยใช้หุ่นยนต์แบบลงมือปฏิบัติจริงสำหรับพันธมิตรต่างประเทศ การฝึกอบรมแบบเวิร์กชอปในสถานที่มีผู้เข้าร่วมจำนวนน้อยครอบคลุมโมดูลหลักหกส่วน ซึ่งช่วยให้ลูกค้าสามารถดำเนินการติดตั้ง ผสานรวม การเดินเครื่อง และการพัฒนากระบวนการสำหรับสถานีเชื่อมอัตโนมัติ เพื่อขยายธุรกิจในตลาดท้องถิ่น
การเรียนการสอนเชิงปฏิบัติเกี่ยวกับการเขียนโปรแกรมแบบเทียช-อินสำหรับหุ่นยนต์อุตสาหกรรม
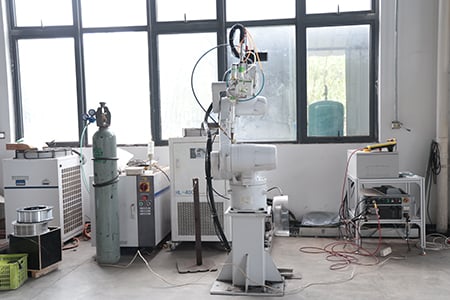
โมดูลนี้ใช้หุ่นยนต์อุตสาหกรรมอเนกประสงค์แบบหกแกนสำหรับการฝึกอบรมเทียช-อินที่เน้นการเชื่อมด้วยเลเซอร์ ผู้เข้ารับการฝึกจะเรียนรู้ระบบพิกัดของหุ่นยนต์และการปรับค่า TCP (Tool-Center-Point) เพื่อปรับท่าทางของเครื่องมือเชื่อม ทั้งนี้ ผู้เข้ารับการฝึกจะเชี่ยวชาญคำสั่งการเคลื่อนที่แบบเส้นตรง แบบวงกลม และแบบต่อเนื่อง รวมถึงการสร้าง การกระโดด การเรียกใช้งาน และการจัดเก็บโปรแกรมการเชื่อม
 |
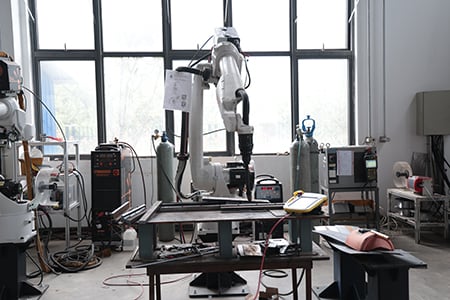 |
ผู้เข้ารับการฝึกปฏิบัติงานกับชุดกระบวนการเชื่อมด้วยเลเซอร์เฉพาะทางผ่านอุปกรณ์ควบคุมแบบ teach-pendant เพื่อกำหนดค่าพารามิเตอร์ต่าง ๆ เช่น กำลังเลเซอร์ รูปแบบการสั่นสะเทือน การเชื่อมโยงการป้อนลวด การเพิ่ม/ลดกำลังแบบค่อยเป็นค่อยไป การจดจำจุดหยุดระหว่างการเชื่อมแบบทับซ้อน (lap-welding) และฟังก์ชันแจ้งเตือนเมื่อลวดติดขัด ผู้เข้ารับการฝึกยังฝึกการกำหนดค่าสัญญาณอินพุต/เอาต์พุต (I/O) เพื่อให้เกิดการสื่อสารระหว่างแหล่งกำเนิดเลเซอร์ เครื่องทำความเย็น และระบบจ่ายก๊าซป้องกัน นอกจากนี้ ยังเรียนรู้การตั้งค่าตำแหน่งอ้างอิง (homing) การตั้งค่าขีดจำกัดการเคลื่อนที่แบบนุ่มนวล (soft-limit) การตรวจสอบวงจรหยุดฉุกเฉิน (emergency-stop loop) รวมถึงการวิเคราะห์และแก้ไขข้อขัดข้องที่เกิดขึ้นจริง เช่น การขัดขวางการเคลื่อนที่ (motion interference) และการเบี่ยงเบนของเส้นทางการเคลื่อนที่ (trajectory drift) เพื่อสามารถเขียนโปรแกรมการผลิตสำหรับการเชื่อมด้วยเลเซอร์โดยหุ่นยนต์ได้อย่างสมบูรณ์แบบด้วยตนเอง
การฝึกการเขียนโปรแกรมแบบ Teach-in สำหรับหุ่นยนต์ร่วมมือ
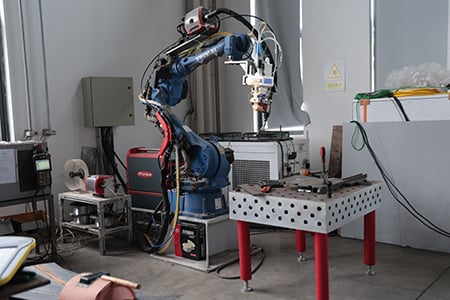
บทเรียนนี้มุ่งเน้นสถานการณ์การเชื่อมที่ต้องการความยืดหยุ่นและปริมาณงานต่ำ โดยเปรียบเทียบหุ่นยนต์อุตสาหกรรมแบบหกแกนแบบดั้งเดิมกับหุ่นยนต์ร่วมมือ พร้อมอธิบายลักษณะการควบคุมแรง (force-control) วิธีการสอนแบบลากและปล่อย (drag-and-drop teach-in) และกลไกความปลอดภัยที่ตรวจจับการชน (collision-detection)
 |
 |
ผู้ฝึกอบรมใช้การสอนแบบลากและวางโดยตรงเพื่อทำซ้ำเส้นทางการเชื่อมแบบเลเซอร์ได้อย่างรวดเร็ว และปรับพารามิเตอร์การควบคุมแรงสำหรับชิ้นงานแผ่นบางและชิ้นงานรูปทรงพิเศษ ผู้ฝึกอบรมพัฒนาโปรแกรมการเชื่อมด้วยเลเซอร์บนหุ่นยนต์แบบร่วมมือ กำหนดขอบเขตการหยุดเพื่อความปลอดภัยและค่าเกณฑ์ของทอร์ก รวมทั้งดำเนินการเชื่อมต่อสัญญาณสำหรับการเปิดใช้งานเลเซอร์ การเริ่มต้น/หยุดการป้อนลวด และหัวเชื่อมแบบสั่น หลักสูตรเน้นการบูรณาการสถานีทำงานแบบเบาพิเศษและข้อกำหนดเบื้องต้นในการใช้งานแบบไม่มีรั้วกั้น ซึ่งช่วยให้สามารถตั้งค่าและทดสอบโปรแกรมสำหรับชิ้นส่วนโลหะแผ่นขนาดเล็กและชิ้นส่วนฮาร์ดแวร์ได้
การฝึกประกอบอุปกรณ์หุ่นยนต์เชื่อมด้วยเลเซอร์
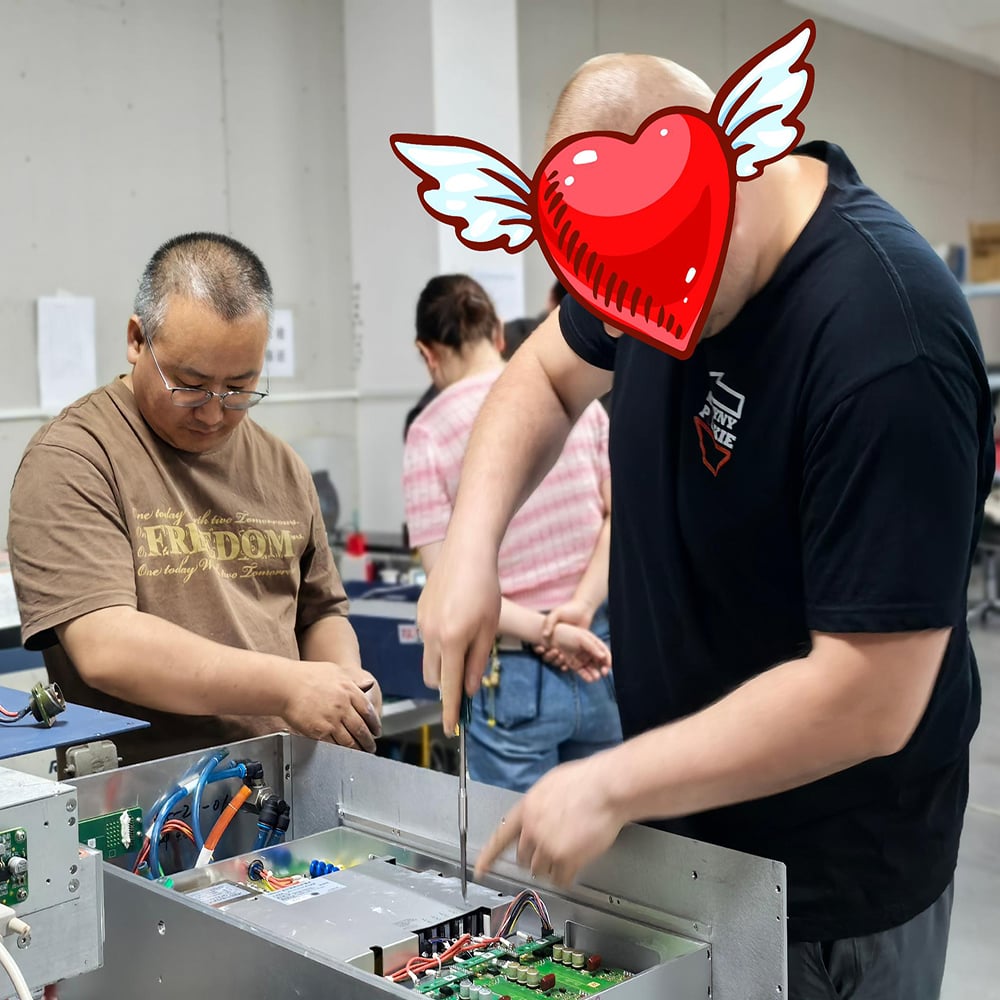
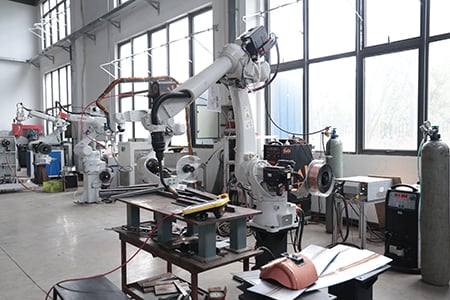
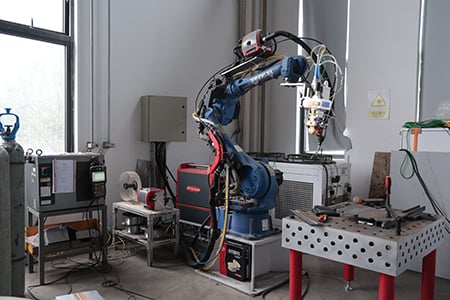
ดำเนินการฝึกประกอบสถานีทำงานหุ่นยนต์เชื่อมด้วยเลเซอร์แบบครบวงจรในห้องปฏิบัติการประกอบ ซึ่งรวมถึงการติดตั้งฐานหุ่นยนต์ การเดินสายตู้ควบคุม การจัดแนวไฟเบอร์ออปติก QBH (รัศมีการโค้งต่ำสุด ≥150 มม.) การติดตั้งหัวเชื่อมแบบสั่นของ Raytools แบบกลไก และการประกอบโมดูลตรวจสอบด้วย CCD
 |
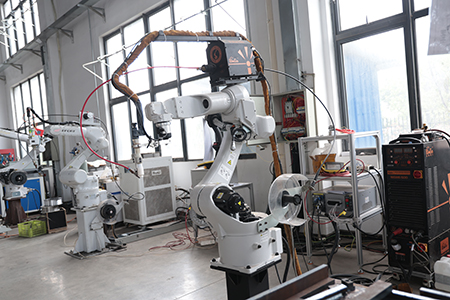 |
ผู้ฝึกอบรมจัดวางและเดินสายเครื่องกำเนิดเลเซอร์ เครื่องทำความเย็น อุปกรณ์ปรับแรงดันไฟฟ้าให้คงที่ และอุปกรณ์ทำให้อากาศบริสุทธิ์จากควัน โดยแยกแยะระหว่างแบบแผนสถานีงานแบบตู้บูรณาการกับแบบแผนสถานีงานแบบตู้มาตรฐาน และปฏิบัติตามข้อกำหนดการเดินสายสำหรับบอร์ดขยาย I/O ของเลเซอร์ ขั้วต่อแบบอากาศยาน (aviation connectors) และโมดูลรีเลย์ ตามมาตรฐานการรับรองที่โรงงานกำหนด ผู้เข้าร่วมจะดำเนินการตรวจสอบตนเองหลังจ่ายไฟ การปรับแต่งตำแหน่งลำแสงสีแดง และการทดสอบระบบล็อกความปลอดภัย จากนั้นวิเคราะห์และแก้ไขข้อบกพร่องที่เกี่ยวข้องกับเส้นทางแสง วงจรน้ำ และการสื่อสาร เพื่อประกอบเครื่องจักรทั้งระบบและผ่านการรับรองอย่างสมบูรณ์ด้วยตนเอง
การปรับแต่งระบบจ่ายลวดแบบดึง-ผลักสำหรับการเชื่อมด้วยเลเซอร์
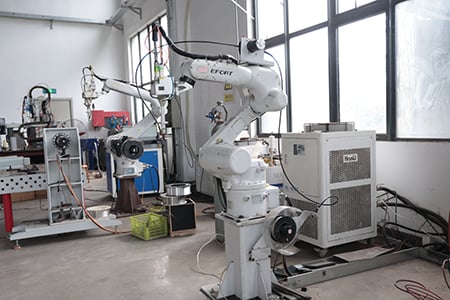
โมดูลนี้มุ่งเน้นไปที่ระบบจ่ายลวดแบบดึง-ผลักที่ออกแบบมาให้ทำงานร่วมกับหุ่นยนต์สำหรับการเชื่อม ผู้ฝึกอบรมจะคุ้นเคยกับโครงสร้างฮาร์ดแวร์ของเครื่องจ่ายลวดแบบทั่วไปและแบบดึง-ผลัก รวมถึงเชี่ยวชาญการเดินสายและการเชื่อมต่อสัญญาณอะนาล็อกแบบ 0–10 V กับตัวควบคุมเครื่องจ่ายลวด
 |
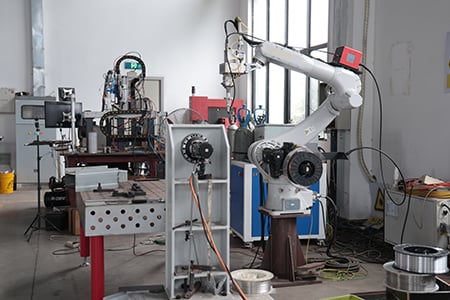 |
สิ่งของที่ใช้งานได้จริง ได้แก่ การตั้งค่าความเร็วในการป้อนลวด การป้อนหรือดึงลวดด้วยมือ การค้นหาตำแหน่งลวด และการตั้งค่าตรรกะป้องกันไม่ให้ลวดติดขัด ผู้เข้ารับการฝึกจะปรับแต่งกลไกนำลวดเพื่อแก้ไขปัญหาทั่วไป เช่น การสั่นสะเทือน การติดขัดของลวด การขาดของลวด และการติดขัดของลวด ควบคู่ไปกับชุดกระบวนการเชื่อมด้วยเลเซอร์ ผู้เข้ารับการฝึกจะสามารถเชื่อมโยงโปรแกรมหุ่นยนต์กับระบบป้อนลวด รองรับเส้นผ่านศูนย์กลางลวดตั้งแต่ 0.8 มม. ถึง 1.6 มม. และปรับแต่งพารามิเตอร์การป้อนลวดสำหรับเหล็กคาร์บอน เหล็กสแตนเลส และโลหะผสมอลูมิเนียม เพื่อดำเนินการตามขั้นตอนการตั้งค่าเบื้องต้นสำหรับการเชื่อมด้วยเลเซอร์แบบใช้ลวดเติมอย่างครบวงจร
การตั้งค่าและการดำเนินการตั้งค่าร่วมกันของเครื่องจับชิ้นงานสำหรับหุ่นยนต์เชื่อมด้วยเลเซอร์
ผู้เข้ารับการฝึกจะเรียนรู้การรวมระบบระหว่างเครื่องจับชิ้นงานกับหุ่นยนต์เชื่อม หลักสูตรนี้ครอบคลุมหลักการเลือกส่วนประกอบเชิงกลสำหรับเครื่องจับชิ้นงานแบบหมุนแนวเดียว แบบตัว L สองแกน และแบบสามแกน รวมถึงการปรับระดับ การต่อสายเซอร์โว และการตั้งค่าพารามิเตอร์สำหรับแกนเพิ่มเติม
 |
 |
ผู้เข้ารับการฝึกปฏิบัติการปรับค่าแกนภายนอกเพื่อให้เกิดการเชื่อมโยงแบบแทรกค่าระหว่างหุ่นยนต์กับโพสิชันเนอร์ โปรแกรมการเคลื่อนที่ร่วมกันถูกกำหนดค่าไว้บนเทียชแพนแดนท์ เพื่อรักษาชิ้นงานให้อยู่ในท่าทางการเชื่อมที่เหมาะสมที่สุดระหว่างการหมุน ผู้เข้ารับการฝึกฝึกออกแบบอุปกรณ์จับยึดสำหรับการจัดตำแหน่งอย่างรวดเร็ว ปรับท่าทางการเชื่อมให้เหมาะสมกับชิ้นงานรูปทรงกล่อง ทรงท่อกับทรงแหวน ตั้งค่าความเร็วและขีดจำกัดมุมของโพสิชันเนอร์ รวมทั้งแก้ไขปัญหาการบูรณาการ เช่น ความคลาดเคลื่อนในการซิงโครไนซ์แกนภายนอกและอาการสั่นสะเทือน เพื่อให้การเดินเครื่องร่วมกันสำหรับชิ้นงานที่มีหลายท่าทางซับซ้อนเสร็จสมบูรณ์
กระบวนการเชื่อมด้วยเลเซอร์และการประยุกต์ใช้ระบบติดตามแนวรอยเชื่อม
โมดูลขั้นสูงนี้ใช้ฝึกการเชื่อมวัสดุหลายชนิดบนอุปกรณ์จริง ผู้เข้ารับการฝึกจะฝึกการเชื่อมแบบปลายต่อกัน (butt), เชื่อมมุม (fillet), เชื่อมทับซ้อน (lap) และเชื่อมหลายชั้นหลายรอบ (multi-layer multi-pass) รวมถึงปรับแต่งรูปแบบหัวเชื่อมแบบสั่นสะเทือน เช่น เส้นตรง วงกลม และรูปเลขแปด ควบคู่กับการปรับค่ากำลังเลเซอร์ ความเร็วในการเคลื่อนที่ อัตราการป้อนลวด และอัตราการไหลของก๊าซป้องกัน ตลอดจนระบุและแก้ไขข้อบกพร่องจากการเชื่อม เช่น รูพรุน รอยแตก การหลอมรวมไม่สมบูรณ์ และขอบโลหะถูกกัดเซาะ
 |
 |
ให้ความสำคัญเป็นพิเศษกับการติดตั้งฮาร์ดแวร์และการปรับค่าระบบติดตามแนวรอยเชื่อม ผู้เข้ารับการฝึกจะแยกแยะวิธีการค้นหาแนวรอยเชื่อมแบบสัมผัสโดยตรง กับวิธีการติดตามแนวรอยเชื่อมด้วยเลเซอร์และภาพ ตรวจสอบและแก้ไขปัญหาการรับรู้แนวรอยเชื่อมแบบเรียลไทม์ รวมถึงการชดเชยการเบี่ยงเบนของเส้นทาง และเข้าใจตรรกะการเชื่อมโยงระหว่างเซนเซอร์ติดตามกับระบบหุ่นยนต์ กรณีศึกษาช่วยเพิ่มความทนทานของสถานีงานต่อข้อผิดพลาดจากการจับยึดชิ้นงาน และการบิดงอของแผ่นโลหะ เพื่อให้มั่นใจในคุณภาพการเชื่อมที่เสถียรสำหรับการผลิตจำนวนมาก
