
 EN
 AR
 CS
 NL
 FR
 DE
 IT
 JA
 KO
 PL
 PT
 RU
 ES
 UK
 TH
 TR


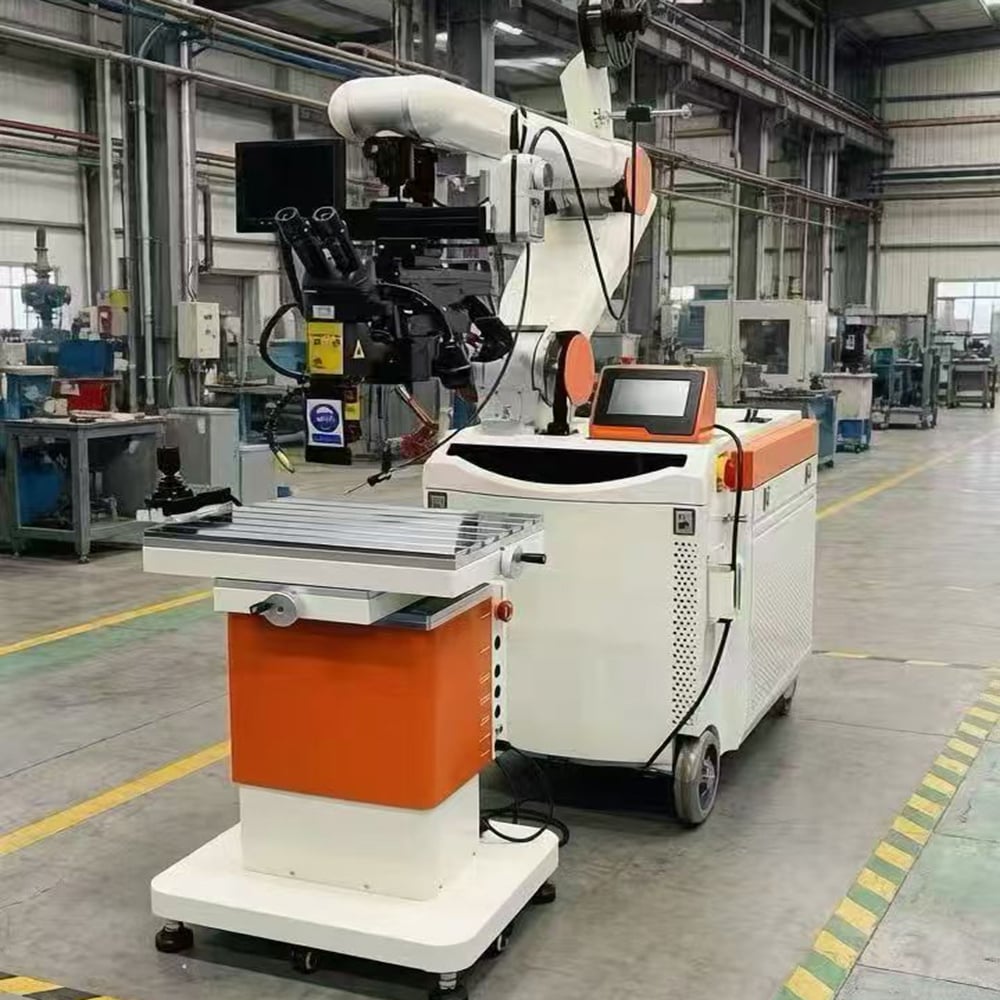
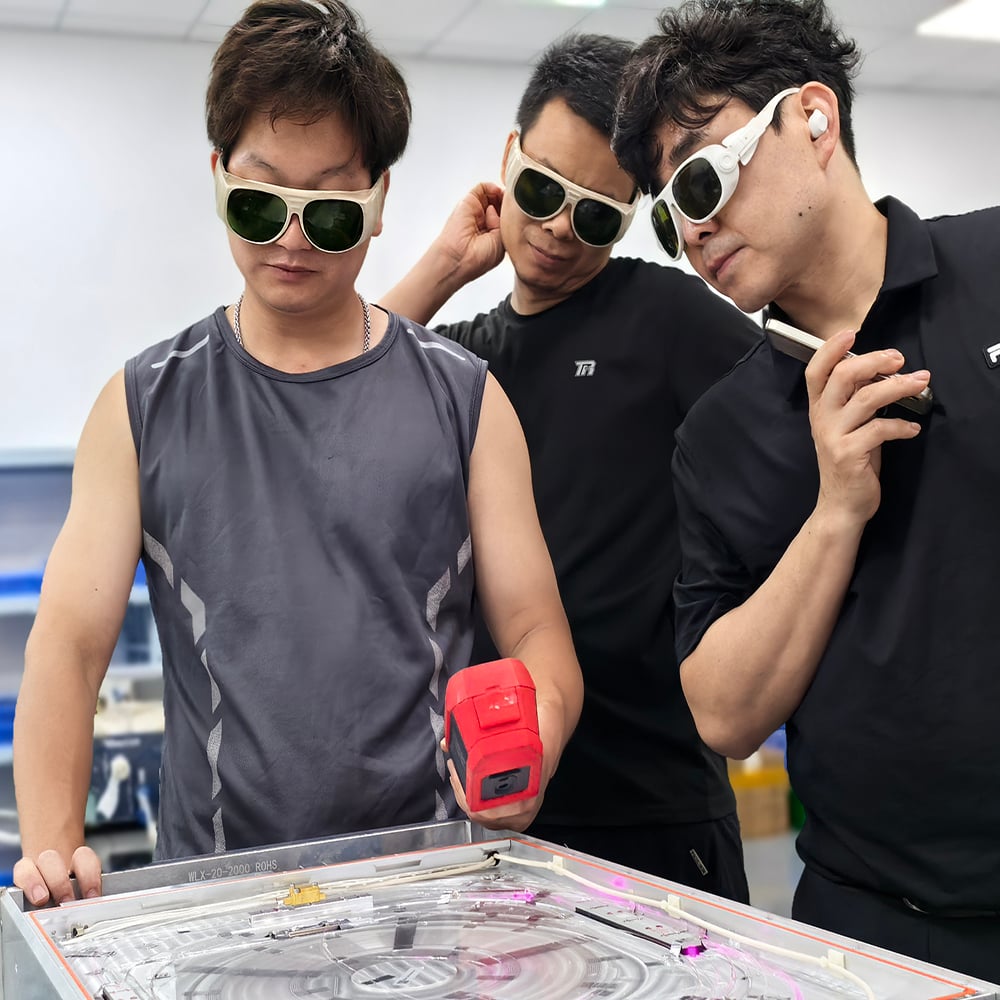
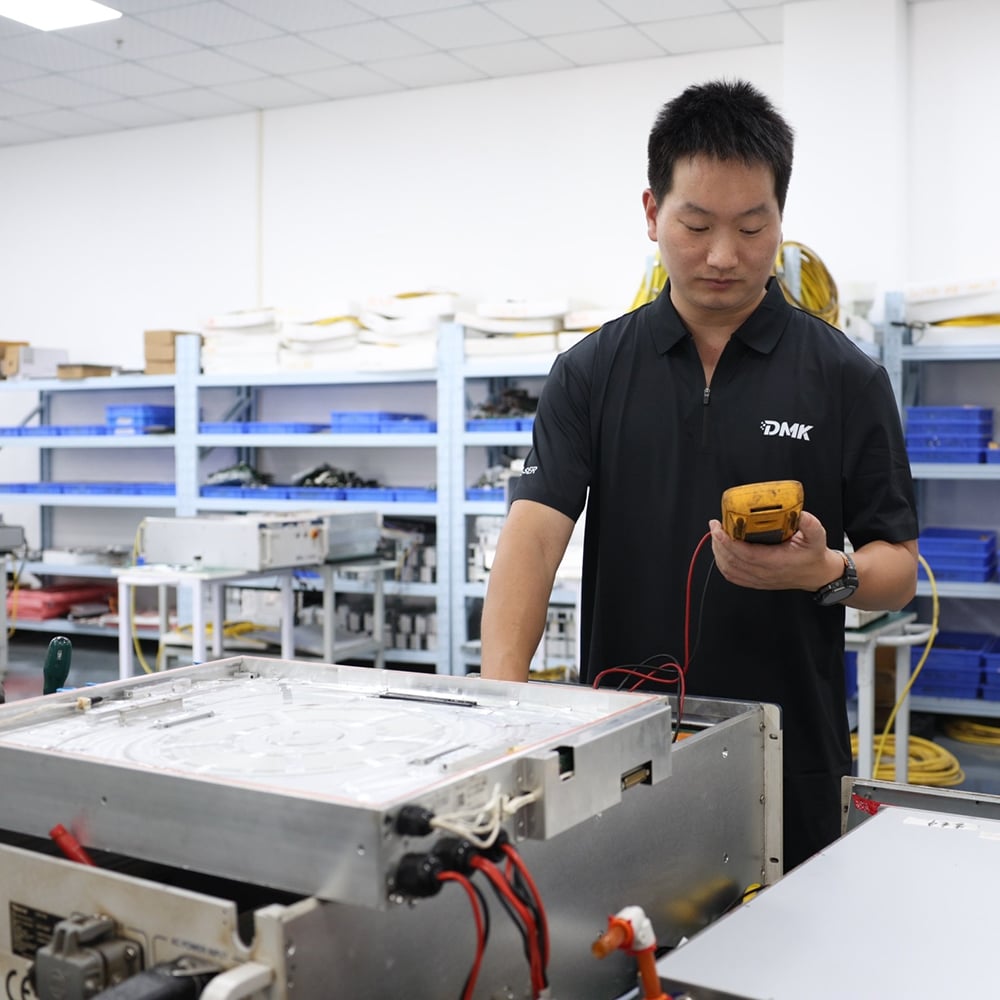
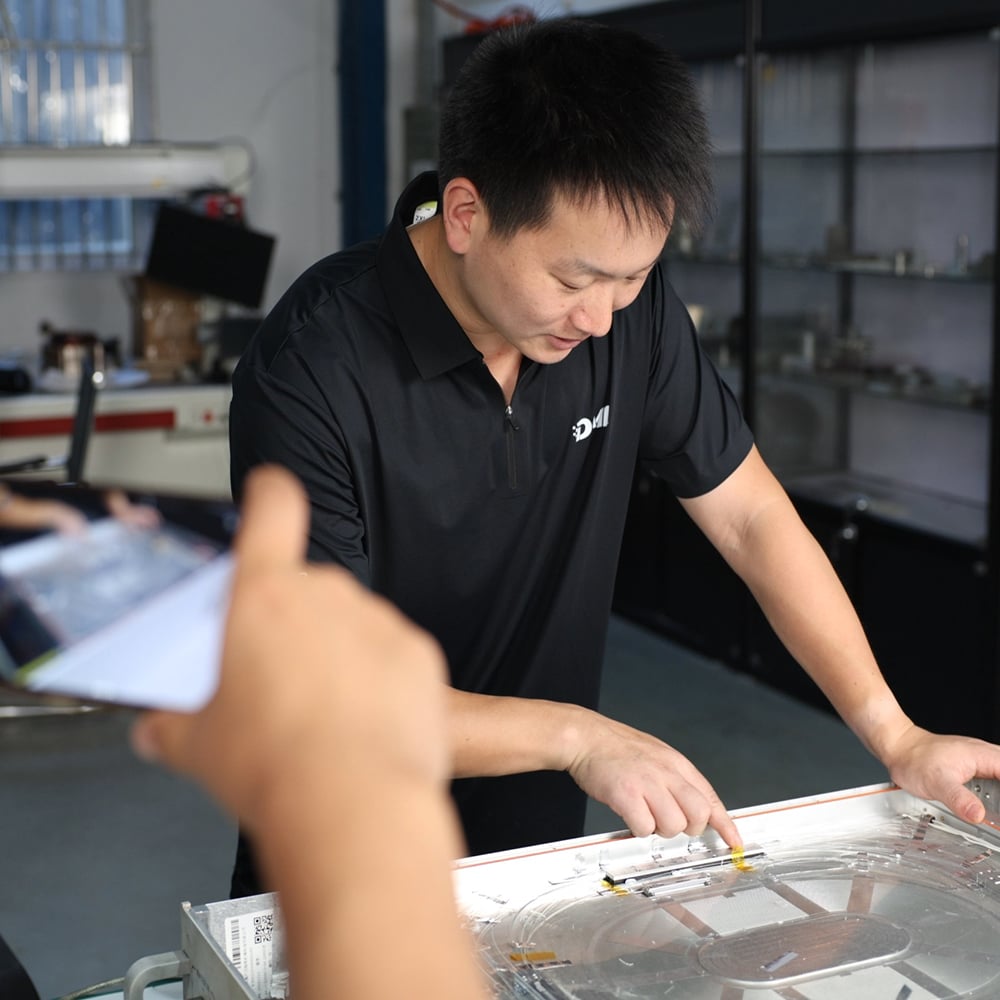
การฝึกอบรมเทคโนโลยีการเชื่อมด้วยเลเซอร์
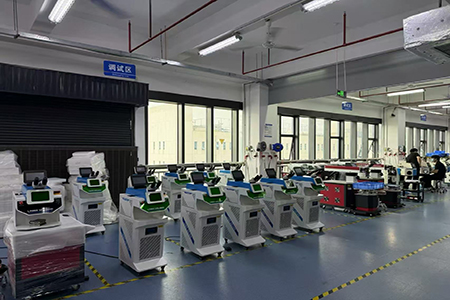
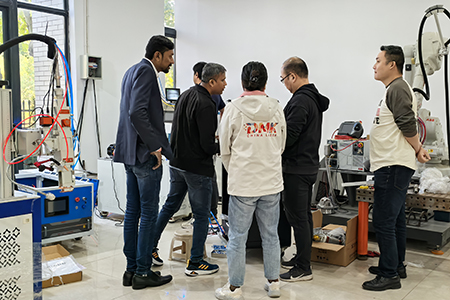
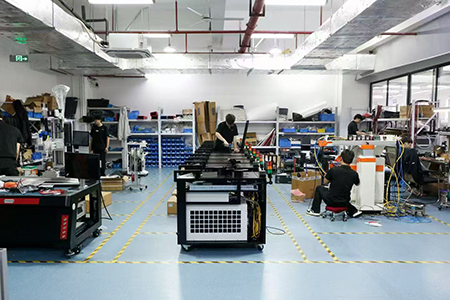
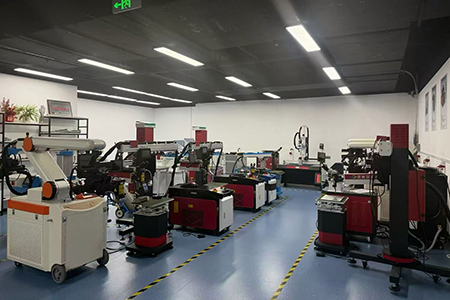
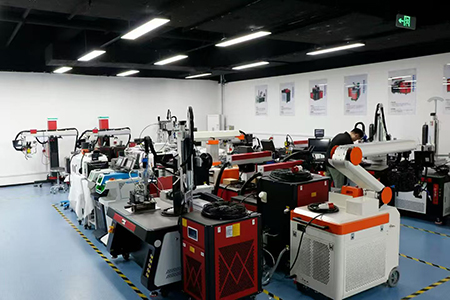
ดีเอ็มเค เสนอหลักสูตรการฝึกอบรมเชิงปฏิบัติที่โรงงานสำหรับพันธมิตรต่างประเทศ ครอบคลุมการเชื่อมด้วยเลเซอร์แบบถือด้วยมือ การเชื่อมอัตโนมัติแบบแพลตฟอร์ม และการเชื่อมด้วยเลเซอร์โดยใช้หุ่นยนต์ ด้วยการสนับสนุนจากอุปกรณ์จริงของแบรนด์ชั้นนำในตลาด หลักสูตรยังขยายขอบเขตไปยังการประกอบเครื่องจักรแบบครบวงจร การออกแบบอุปกรณ์ยึดจับและแม่พิมพ์ การปรับแต่งกระบวนการ และการประยุกต์ใช้ระบบติดตามรอยเชื่อม การฝึกอบรมนี้มอบศักยภาพทางเทคนิคแบบครบวงจรให้ลูกค้าต่างประเทศ ตั้งแต่การเลือกส่วนประกอบ การประกอบและปรับแต่งเครื่องจักร ไปจนถึงการพัฒนากระบวนการ เพื่อสนับสนุนการขยายธุรกิจเครื่องจักรเชื่อมด้วยเลเซอร์ในท้องถิ่น
การฝึกปฏิบัติจริงกับหัวเชื่อมเลเซอร์แบบถือด้วยมือและเครื่องป้อนลวด
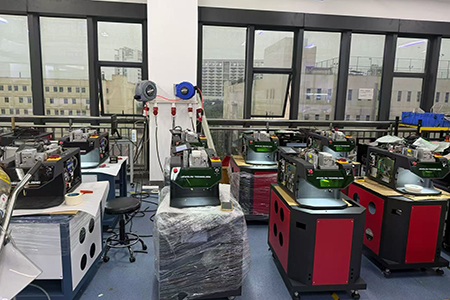
โมดูลนี้ใช้หัวเชื่อมแบบถือด้วยมือซูเปอร์เว่ยเย่ รุ่น SUP จริงในการฝึกปฏิบัติ โดยมีการถอดชิ้นส่วนออกและสาธิตอย่างละเอียด หัวเชื่อมแบบมัลติฟังก์ชัน 4-in-1 รุ่น SUP23T (รวมความสามารถในการเชื่อม ตัด ทำความสะอาด และขจัดสนิม) หัวเชื่อมแบบสั่นสะเทือนด้วยไฟเบอร์รุ่น SUP21T (3000 วัตต์ พร้อมการรองรับหลายภาษาในตัวและการตรวจสอบอุณหภูมิแบบเรียลไทม์) และรุ่นคลาสสิก ปืนเชื่อมแบบถือด้วยมือรุ่น SUP20S / SUP15S ผู้เข้ารับการฝึกอบรมเรียนรู้เกี่ยวกับโครงสร้างภายในของระบบออปติก รูปแบบการจัดวางวงจรน้ำและก๊าซ รวมทั้งกลไกการป้องกันความปลอดภัย การฝึกอบรมยังครอบคลุมการติดตั้ง การปรับความเร็ว การสลับโหมดการป้อนลวดด้วยมือ (ป้อนเข้าหรือดึงออก) และการแก้ไขปัญหาความไม่เสถียรของ เครื่องป้อนลวดอัตโนมัติแบบสองลวดอเนกประสงค์รุ่น SUP21T ผู้เข้ารับการฝึกปฏิบัติการเปลี่ยนเลนส์ป้องกันและหัวฉีด (หัวฉีดทองแดง / หัวฉีดนำทางลวด) การประกอบและปล่อยใช้งานท่อป้อนลวด รวมทั้งการจับคู่ความเร็วในการป้อนลวดกับกำลังเลเซอร์ให้เหมาะสมกับสภาวะการทำงานแต่ละแบบ เพื่อพัฒนาทักษะการปฏิบัติงานและบำรุงรักษาอุปกรณ์เชื่อมแบบถือด้วยมืออย่างมั่นคง
 |
 |
การประยุกต์ใช้หัวเชื่อมแบบสั่นสะเทือนและหัวเชื่อมแบบแกลแวนอมิเตอร์
ฮาร์ดแวร์ของเรย์ทูลส์แบบดั้งเดิมใช้เป็นตัวอย่างในการเรียนการสอน เพื่อแยกแยะคุณลักษณะและสถานการณ์การใช้งานของหัวเชื่อมเลเซอร์แบบสั่นและแบบแกลวานอมิเตอร์ สำหรับหัวเชื่อมแบบสั่น หลักสูตรครอบคลุม หัวเชื่อมเลเซอร์แบบสั่นรุ่น BF330S / BF330M (กำลัง 2 กิโลวัตต์ รองรับรูปแบบการสั่นแบบวงกลม เส้นตรง รูปตัวซี และรูปตัวเอส เป็นต้น) และรุ่นกำลังสูง BF12K / BF12U (กำลัง 12 กิโลวัตต์ แอมพลิจูดการสั่นในแนว X/Y 0–5 มิลลิเมตร สอดคล้องกับโปรโตคอล XY2-100) สำหรับหัวเชื่อมแบบแกลวานอมิเตอร์ หลักสูตรอธิบายการกำหนดค่าเส้นทางและการประกอบโมดูลวิชันแบบ CCD สำหรับ หัวเชื่อมสแกนแบบแกลวานอมิเตอร์รุ่น BG04K / BG06K นอกจากนี้ยังแนะนำ หัวเชื่อมแบบถือด้วยมือสองแกลวานอมิเตอร์รุ่น BW101 / BW101-GD (กำลัง 2 กิโลวัตต์ การสั่นแบบแกนเดียว 1.7/2.0 มิลลิเมตร) และรุ่นกำลังสูง หัวเชื่อมรุ่น BW12K (กำลัง 12 กิโลวัตต์) . ผู้เข้ารับการฝึกอบรมจะเชี่ยวชาญในการเลือกฮาร์ดแวร์ การปรับแต่งความกว้างและค่าความถี่ของการสั่นสะเทือน รวมทั้งการวินิจฉัยข้อบกพร่องสำหรับงานเชื่อมต่อแผ่นโลหะ งานเชื่อมปิดผนึก และงานเชื่อมชิ้นส่วนความแม่นยำ
 |
 |
การฝึกอบรมระบบควบคุมการเชื่อมด้วยเลเซอร์
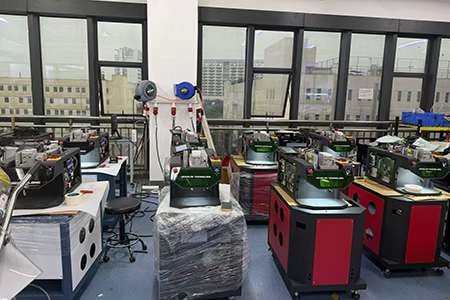
การฝึกอบรมนี้ออกแบบขึ้นโดยอิงกับฮาร์ดแวร์ควบคุมจากบริษัท Shenzhen Pengding Intelligent Control Technology Co., Ltd. โดยมุ่งเน้นไปที่ การ์ดควบคุมการเชื่อมด้วยเลเซอร์รุ่น PDU1000 (การสื่อสารผ่าน USB2.0 รองรับเลเซอร์ยี่ห้อ Raycus, Maxphotonics, IPG, JPT และยี่ห้ออื่นๆ รวมทั้งรองรับโปรโตคอลแกแล็กโวนอมิเตอร์แบบเปิดและแบบปิดวงจร XY2-100) ครอบคลุมการเดินสายฮาร์ดแวร์ การเชื่อมต่อสัญญาณ I/O และการดำเนินการผ่านอินเทอร์เฟซซอฟต์แวร์ นอกจากนี้ยังสอนการจัดกลุ่มพารามิเตอร์ผ่าน การ์ดควบคุมการเคลื่อนที่รุ่น EMC330 เพื่อควบคุมกำลังเลเซอร์ ฟังก์ชันไฟฉาย (pen-light) และความเร็วในการเคลื่อนที่ของแพลตฟอร์ม ผู้เข้ารับการฝึกอบรมจะได้เรียนรู้การทดสอบและปรับแต่งระบบแบบรวมกันกับ หัวเชื่อมแบบสั่นสะเทือนรุ่น WOB3000T (กำลัง 3000 วัตต์ ความเร็วการสั่นสูงสุด 3000 มิลลิเมตรต่อวินาที) และ ระบบเชื่อมด้วยแกแล็กโวนอมิเตอร์กำลังสูงรุ่น PDSW8000 ที่มีระบบระบายความร้อนแบบน้ำ-อากาศคู่ ผู้เข้ารับการฝึกอบรมเรียนรู้วิธีบันทึก ดึงค่าพารามิเตอร์การเชื่อมด้วยเลเซอร์กลับมาใช้งานใหม่ และส่งออกพารามิเตอร์เหล่านั้น ได้แก่ กำลังเลเซอร์ ความกว้างของพัลส์ การตั้งค่าการสั่นสะเทือน และการเชื่อมโยงกับระบบป้อนลวด รวมถึงการวิเคราะห์และแก้ไขรหัสข้อผิดพลาดทั่วไปของระบบ
 |
 |
การฝึกอบรมการประกอบและการเดินเครื่องเครื่องเชื่อมเลเซอร์แบบถือด้วยมือ
จัดให้มีการฝึกปฏิบัติการประกอบเครื่องทั้งระบบในห้องปฏิบัติการเชื่อม โดยกระบวนการประกอบครอบคลุมแหล่งกำเนิดเลเซอร์ (Raycus / Maxphotonics / IPG) เครื่องทำความเย็น ตู้ควบคุม หัวเชื่อมแบบ SUP23T / SUP21T และระบบป้อนลวดแบบสองเส้น ผู้เข้ารับการฝึกอบรมฝึกติดตั้งขั้วต่อแสง QBH การซีลวงจรน้ำ-ก๊าซ การเดินสายไฟฟ้า และข้อกำหนดการต่อกราวด์ ขั้นตอนถัดไปประกอบด้วยการเปิดเครื่องเพื่อเดินเครื่องครั้งแรก การตรวจสอบวงจรความปลอดภัย และการปรับค่าอัตราการไหลของก๊าซป้องกัน (อาร์กอน / ไนโตรเจน) ตามมาตรฐานการรับรองจากโรงงาน เมื่อการฝึกอบรมเสร็จสิ้น ผู้เข้ารับการฝึกจะสามารถประกอบ ทดสอบ และวิเคราะห์แก้ไขข้อขัดข้องของเครื่องเชื่อมเลเซอร์แบบถือด้วยมือได้อย่างอิสระ
หลักการในการออกแบบอุปกรณ์ช่วยยึดและจับชิ้นงานสำหรับเครื่องเชื่อมเลเซอร์แบบอัตโนมัติ
ใช้ชิ้นงานจริงในการอธิบายการออกแบบอุปกรณ์ยึดจับและแม่พิมพ์สำหรับสถานีเชื่อมอัตโนมัติ หัวข้อหลักรวมถึงการเลือกจุดอ้างอิง การจัดวางกลไกยึดจับ และการลดการบิดงอจากการเชื่อมสำหรับแผ่นโลหะ โครงสร้างรูปพรรณ และชุดกล่องแบตเตอรี่ บทเรียนครอบคลุมการเลือกวัสดุ โครงสร้างที่หลีกเลี่ยงการชนกัน หมุดระบุตำแหน่งแบบเร็ว และกฎเกณฑ์การออกแบบแคลมป์แบบลิ่น ผู้เข้ารับการฝึกจะร่างและตรวจสอบแผนผังอุปกรณ์ยึดจับแบบง่ายสำหรับชิ้นส่วนที่กำหนดไว้ โมดูลนี้ยังสอนวิธีปรับค่าความแม่นยำของอุปกรณ์ยึดจับตามปกติ และมาตรฐานการเปลี่ยนชิ้นส่วนสึกหรอ ซึ่งช่วยให้ลูกค้าสามารถประเมินและพัฒนาโซลูชันอุปกรณ์ยึดจับเฉพาะทางสำหรับผลิตภัณฑ์ของผู้ใช้ปลายทาง
 |
 |
หัวข้อพิเศษ: การประกอบและการเดินเครื่องสถานีเชื่อมด้วยเลเซอร์ที่ควบคุมด้วยหุ่นยนต์
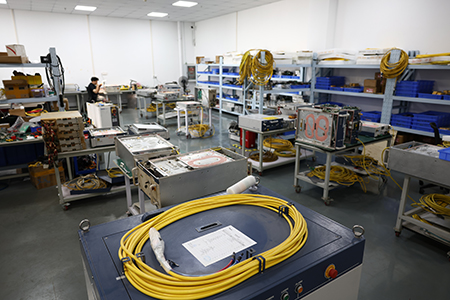
การฝึกอบรมนี้มุ่งเน้นการผสานรวมสถานีงานเชื่อมด้วยเลเซอร์ที่ใช้หุ่นยนต์แบบหกแกน ซึ่งครอบคลุมการประกอบชิ้นส่วนทางกลและการเชื่อมต่อระบบไฟฟ้าระหว่างตัวหุ่นยนต์ แหล่งกำเนิดเลเซอร์ หัวเชื่อมรุ่น BF/BG และเครื่องทำความเย็น ผู้เข้ารับการฝึกจะดำเนินการปรับค่า TCP (จุดศูนย์กลางของอุปกรณ์) การเขียนโปรแกรมแบบ teach-in สำหรับหุ่นยนต์ และการแลกเปลี่ยนสัญญาณ I/O ระหว่างหุ่นยนต์กับระบบควบคุมการเชื่อมด้วยเลเซอร์ นอกจากนี้ยังมีการฝึกปฏิบัติเกี่ยวกับการตั้งค่าด้านความปลอดภัย เช่น ประตูความปลอดภัย อุปกรณ์ตรวจจับแสง และวงจรหยุดฉุกเฉิน ผู้เข้าร่วมจะเรียนรู้วิธีแก้ไขปัญหาทั่วไปที่เกิดขึ้นจริงในสถานที่ทำงาน เช่น การชนกันของการเคลื่อนที่ การเบี่ยงเบนของเส้นทางลำแสงเลเซอร์ และความล้มเหลวในการแลกเปลี่ยนสัญญาณ รวมถึงการทดสอบและเปิดใช้งานระบบแบบครบวงจรสำหรับเซลล์การเชื่อมด้วยหุ่นยนต์
 |
 |
กระบวนการเชื่อมด้วยเลเซอร์และการติดตั้งระบบติดตามรอยเชื่อม
การฝึกปฏิบัติที่เน้นกระบวนการโดยใช้อุปกรณ์จริง สำหรับเหล็กกล้าคาร์บอน เหล็กสแตนเลส โลหะผสมอลูมิเนียม และเหล็กชุบสังกะสี ผู้เข้ารับการฝึกจะได้ฝึกการเชื่อมแบบปลายต่อปลาย การเชื่อมแบบฟิลเล็ต การเชื่อมแบบซ้อนทับ และการเชื่อมแบบปิดผนึก รวมทั้งปรับแต่งค่าพารามิเตอร์ต่าง ๆ เช่น กำลังเลเซอร์ ความเร็วในการเคลื่อนที่ อัตราการป้อนลวดเชื่อม และอัตราการไหลของก๊าซป้องกัน ตลอดจนระบุและแก้ไขข้อบกพร่องจากการเชื่อม เช่น รูพรุน รอยแตก การไม่ประสานกันอย่างสมบูรณ์ และขอบโลหะถูกกัดเซาะเกินขนาด หลักสูตรนี้ยังครอบคลุมการติดตั้งและปรับเทียบฮาร์ดแวร์สำหรับเซ็นเซอร์ตรวจจับแนวรอยเชื่อมด้วยเลเซอร์ การตรวจจับแนวรอยเชื่อมแบบเรียลไทม์ และการชดเชยการเบี่ยงเบนเส้นทาง การอธิบายตรรกะการเชื่อมโยงระหว่างฮาร์ดแวร์ตรวจจับแนวรอยเชื่อมกับระบบหุ่นยนต์หรือระบบเชื่อมด้วยแกลวาโนมิเตอร์ จะช่วยเพิ่มความทนทานของสถานีงานต่อความคลาดเคลื่อนจากการจับยึดชิ้นงานและการบิดงอของแผ่นโลหะจากความร้อน
