
 EN
 AR
 CS
 NL
 FR
 DE
 IT
 JA
 KO
 PL
 PT
 RU
 ES
 UK
 TH
 TR


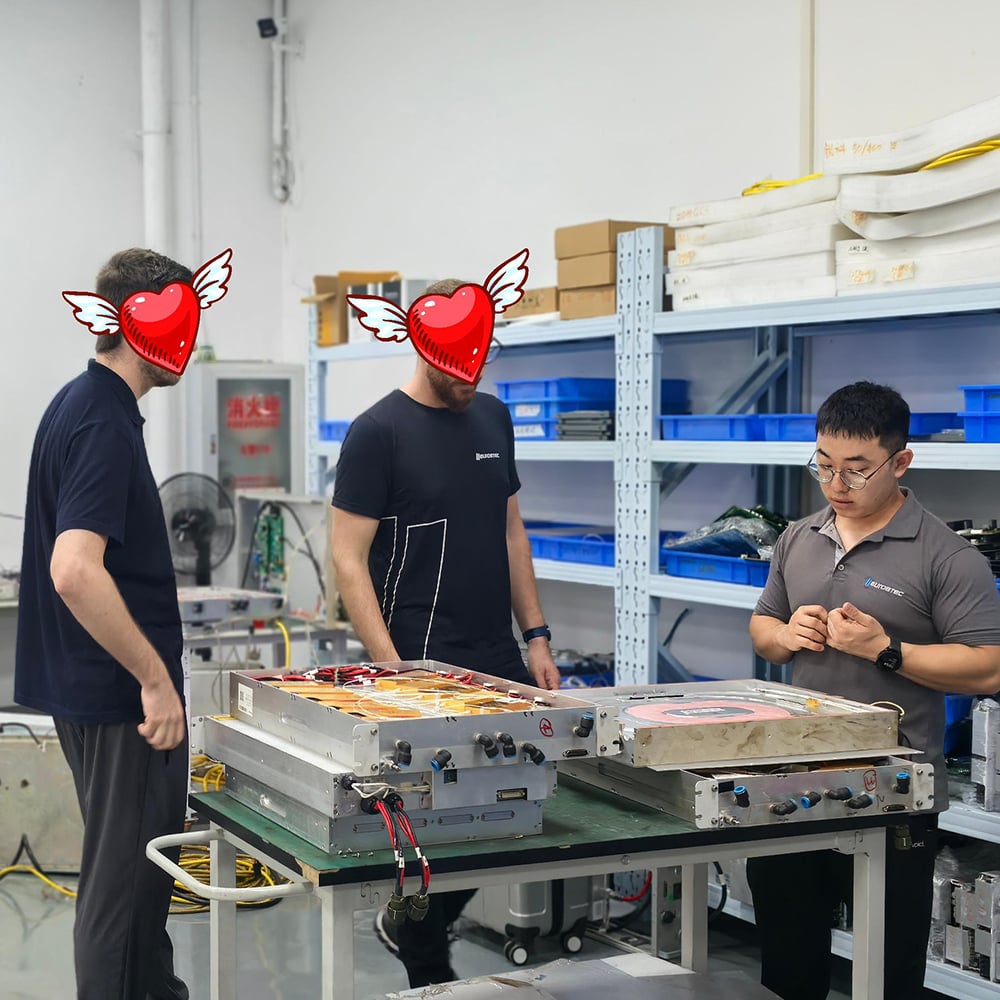
Обучение технологии роботизированной лазерной сварки
DMK предлагает практическое обучение лазерной сварке с использованием роботов для зарубежных партнёров. Мастер-классы на месте в небольших группах охватывают шесть основных модулей и позволяют клиентам завершить установку, интеграцию, пусконаладку и разработку технологических процессов для автоматизированных сварочных станций в целях расширения бизнеса на местных рынках.
Практическое обучение программированию промышленных роботов методом «обучения на примере»
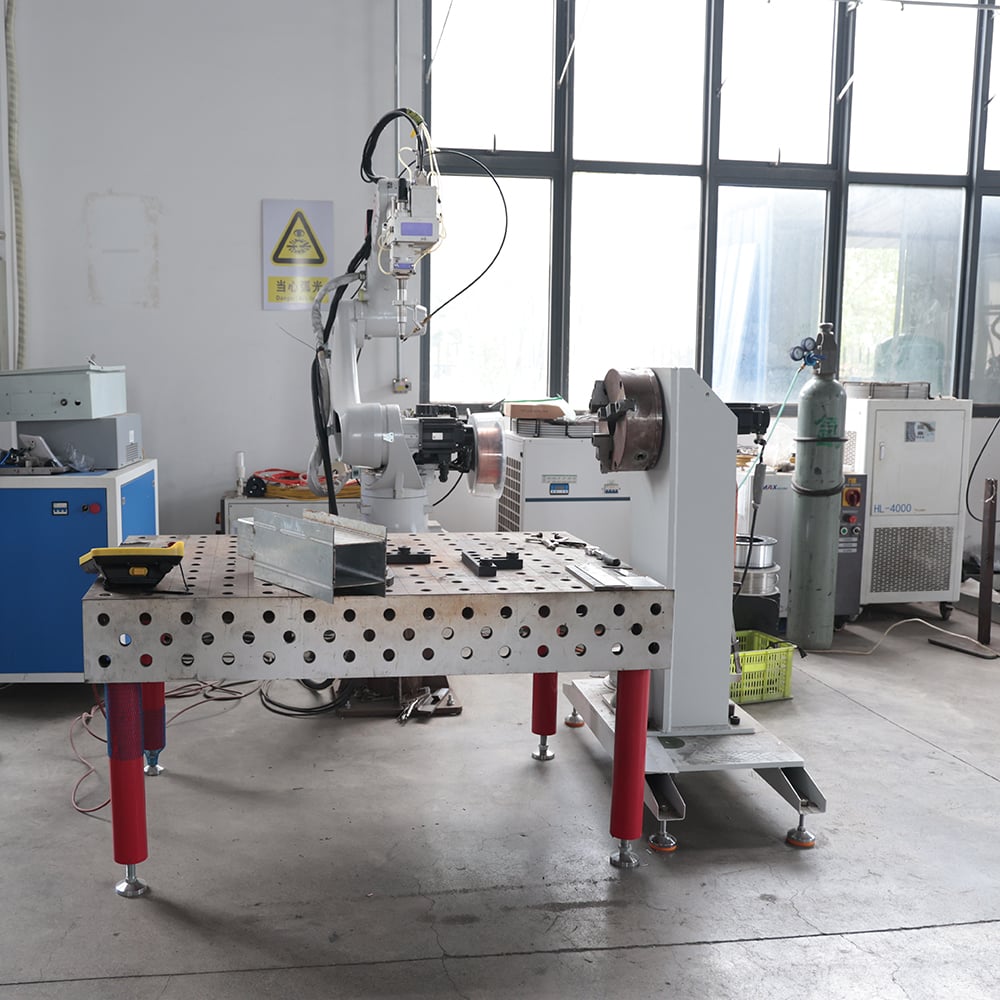
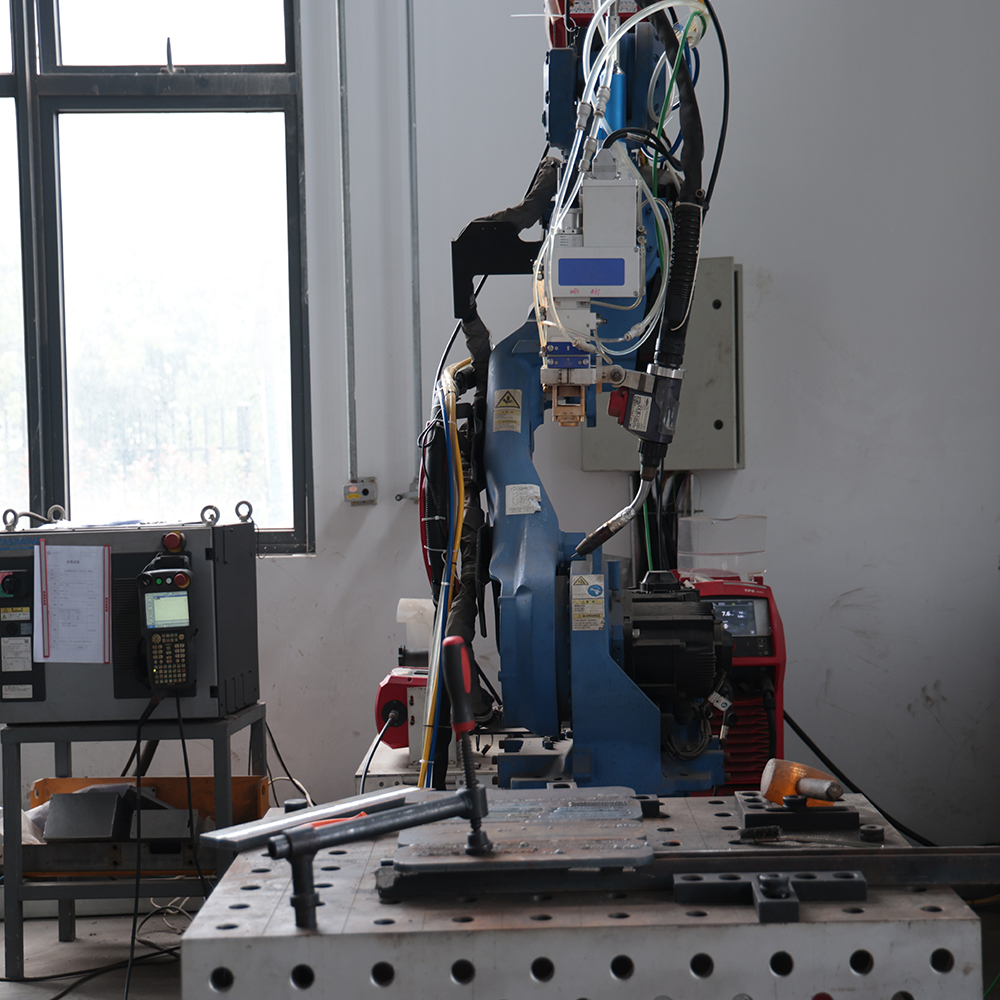
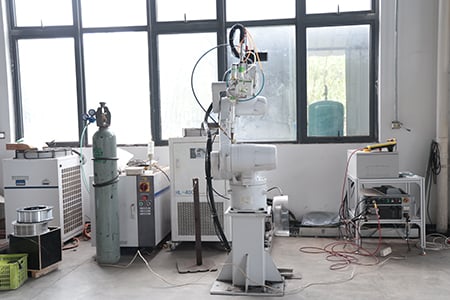
В этом модуле используются шестизвенные универсальные промышленные роботы для обучения методу «обучения на примере» применительно к лазерной сварке. Участники осваивают системы координат робота и калибровку TCP (точки центра инструмента) для коррекции ориентации сварочного инструмента. Они овладевают командами линейного, кругового и непрерывного движения траектории, включая создание, переход, вызов и архивирование сварочных программ.
 |
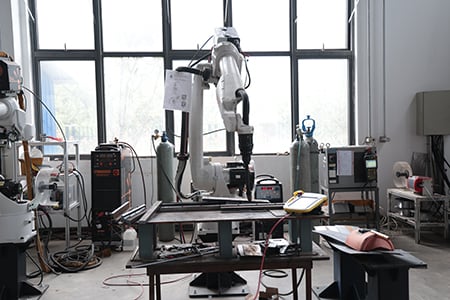 |
Стажёры управляют специализированными пакетами процессов лазерной сварки с помощью учебных пультов, чтобы настраивать мощность лазера, шаблоны колебаний, синхронизацию подачи проволоки, плавное нарастание и спад мощности, сварку внахлёст с запоминанием точек останова и функции аварийного оповещения при залипании проволоки. Отрабатываются настройки сигналов ввода-вывода для обеспечения взаимодействия между лазерными источниками, холодильными установками и блоками подачи защитного газа. Участники также осваивают процедуры возврата в нулевое положение (homing), задания программных ограничений движения (soft-limit) и проверки цепи аварийного останова, а также устраняют типовые полевые неисправности — например, помехи движению и дрейф траектории — с целью самостоятельной разработки полных программ лазерной сварки с использованием промышленных роботов.
Специализированное обучение программированию совместных роботов методом teach-in
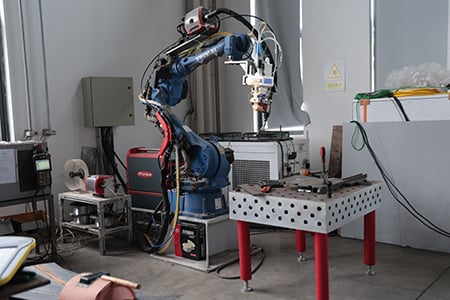
Этот модуль ориентирован на гибкие сценарии сварки малыми партиями. В нём сравниваются традиционные шестизвенные промышленные роботы и совместные роботы, объясняются особенности управления по силе, метод программирования путём физического перемещения (drag-and-drop teach-in) и механизмы безопасности, основанные на обнаружении столкновений.
 |
 |
Стажёры используют прямое обучение методом перетаскивания для быстрого воспроизведения траекторий сварки и настройки параметров силового управления при сварке тонколистовых и специальной формы заготовок. Они разрабатывают программы лазерной сварки с использованием совместных роботов, задают границы аварийной остановки и пороги крутящего момента, а также выполняют подключение сигналов для включения лазера, запуска/остановки подачи проволоки и работы колеблющихся сварочных головок. В ходе обучения особое внимание уделяется интеграции облегчённой рабочей станции и требованиям к применению для работы без ограждения, что позволяет выполнять пусконаладку программ для небольших деталей из листового металла и крепёжных изделий.
Обучение сборке оборудования для роботизированной лазерной сварки
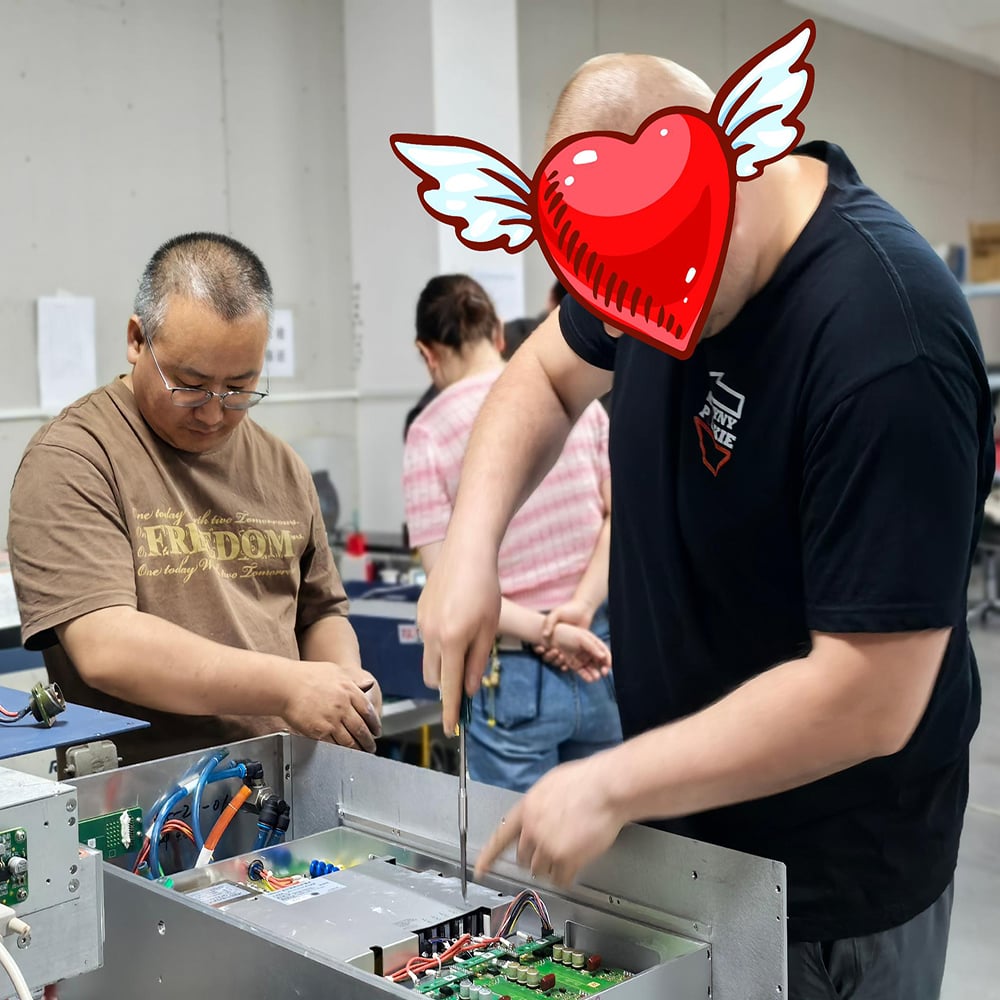
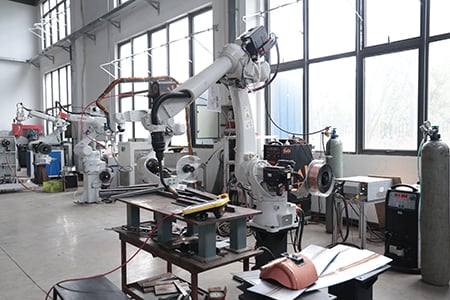
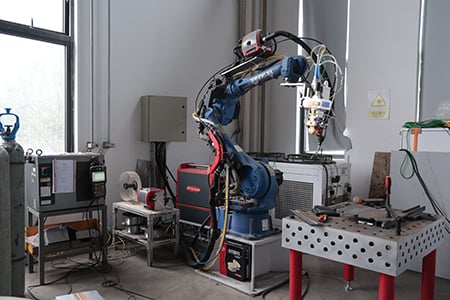
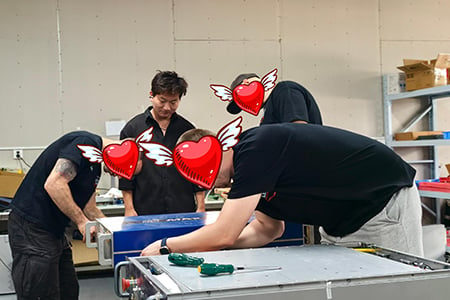
В цехе по сборке проводятся упражнения по полной сборке рабочей станции для роботизированной лазерной сварки. В содержание входят монтаж основания робота, электромонтаж шкафа управления, прокладка оптоволоконного кабеля QBH (минимальный радиус изгиба ≥150 мм), механическая установка колеблющихся сварочных головок Raytools и сборка модулей видеоконтроля CCD.
 |
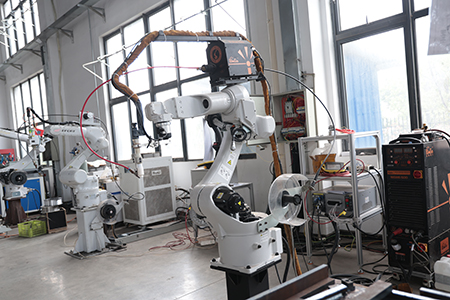 |
Стажёры собирают и подключают лазерные генераторы, чиллеры, стабилизаторы напряжения и устройства очистки дыма. Они различают схемы рабочих станций с интегрированным шкафом и со стандартным шкафом, а также соблюдают требования к электропроводке для плат расширения лазерных входов/выходов, авиационных разъёмов и реле-модулей. В соответствии со стандартами заводского приёма участники выполняют самодиагностику при включении питания, настройку позиционирования по красному лучу и проверку систем безопасности с блокировкой; кроме того, они устраняют неисправности в оптическом тракте, водяной цепи и системе связи, чтобы самостоятельно завершить сборку и приёмку всего оборудования.
Ввод в эксплуатацию системы подачи проволоки для лазерной сварки по принципу «там-обратно»
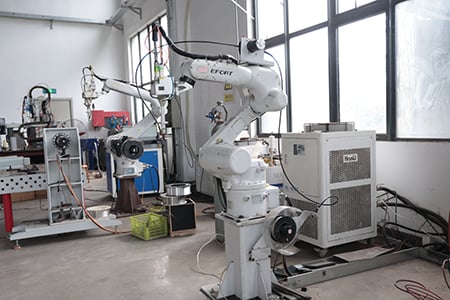
Данный модуль посвящён системам подачи проволоки типа «там-обратно», совместимым с роботизированной сваркой. Стажёры знакомятся с аппаратной конструкцией универсальных и «там-обратно»-податчиков проволоки, а также осваивают подключение и согласование аналоговых сигналов 0–10 В для контроллеров подачи проволоки.
 |
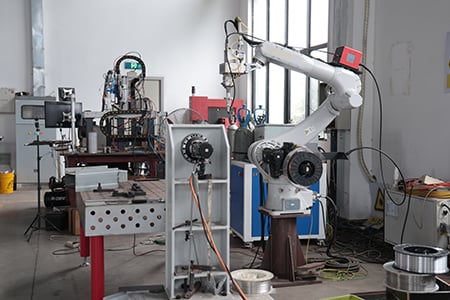 |
Практические задачи включают настройку скорости подачи проволоки, ручную подачу/возврат проволоки, поиск проволоки и конфигурацию логики предотвращения прилипания проволоки. Слушатели калибруют механизмы направления проволоки для устранения типичных неисправностей: дрожания, заклинивания, обрыва и прилипания проволоки. В сочетании с пакетами технологических процессов лазерной сварки они реализуют взаимосвязь между программами робота и системами подачи проволоки, адаптируются к диаметрам проволоки от 0,8 мм до 1,6 мм и настраивают параметры подачи проволоки для углеродистой стали, нержавеющей стали и алюминиевого сплава, завершая полный цикл пусконаладочных работ по лазерной сварке с присадочной проволокой.
Настройка и совместная пусконаладка позиционеров для роботизированной лазерной сварки
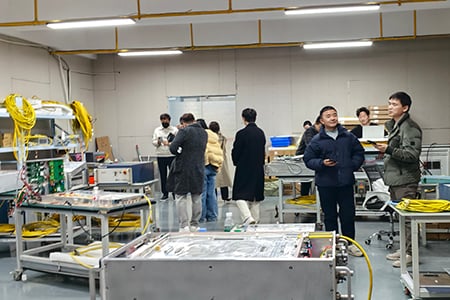
Слушатели изучают интеграцию позиционеров и сварочных роботов. В курсе рассматриваются основы механического выбора одноосевых наклонных, двухосевых L-образных и трёхосевых позиционеров, включая выравнивание, подключение сервоприводов и настройку параметров дополнительных осей.
 |
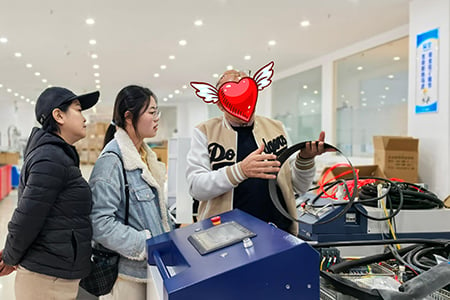 |
Участники выполняют калибровку внешней оси для достижения интерполированной связи между роботами и позиционерами. Программы совместного движения настраиваются на учебных пультах управления, чтобы поддерживать детали в оптимальном положении для сварки во время вращения. Слушатели отрабатывают проектирование приспособлений для быстрой установки деталей, оптимизируют положение деталей при сварке (коробчатые, трубчатые и кольцевые заготовки), задают пределы скорости и угла поворота позиционера, а также устраняют проблемы интеграции — например, отклонения синхронизации внешней оси и дрожание — для завершения пусконаладочных работ по совместной сварке сложных деталей с несколькими рабочими положениями.
Процесс лазерной сварки и применение системы слежения за швом
Этот модуль передового уровня обеспечивает отработку сварки различных материалов на реальном промышленном оборудовании. Слушатели отрабатывают стыковую, угловую, нахлёсточную и многослойную многопроходную сварку. Они настраивают траектории колебаний сварочной головки — прямолинейные, круговые и в виде восьмёрки, оптимизируют мощность лазера, скорость перемещения, скорость подачи проволоки и расход защитного газа, а также выявляют и устраняют дефекты сварных швов, такие как пористость, трещины, непровар и подрез.
 |
 |
Особое внимание уделяется монтажу и калибровке систем слежения за швом. Слушатели различают контактный поиск и лазерно-визуальное слежение за швом, отлаживают распознавание шва в реальном времени и компенсацию смещения траектории, а также изучают логику взаимодействия датчиков слежения и роботизированных систем. Кейсы повышают устойчивость рабочей станции к погрешностям фиксации заготовок и деформациям листового металла, обеспечивая стабильное качество сварки при серийном производстве.
